8, Jalan Duxiu San, Bandar Ganlin, Bandar Shengzhou, Bandar Shaoxing, Wilayah Zhejiang, China
Kategori Berita
Kategori Produk
Panduan Lengkap Motor EC: Apakah Motor EC dan Apakah Perbezaan Antara Motor Kipas DC dan EC
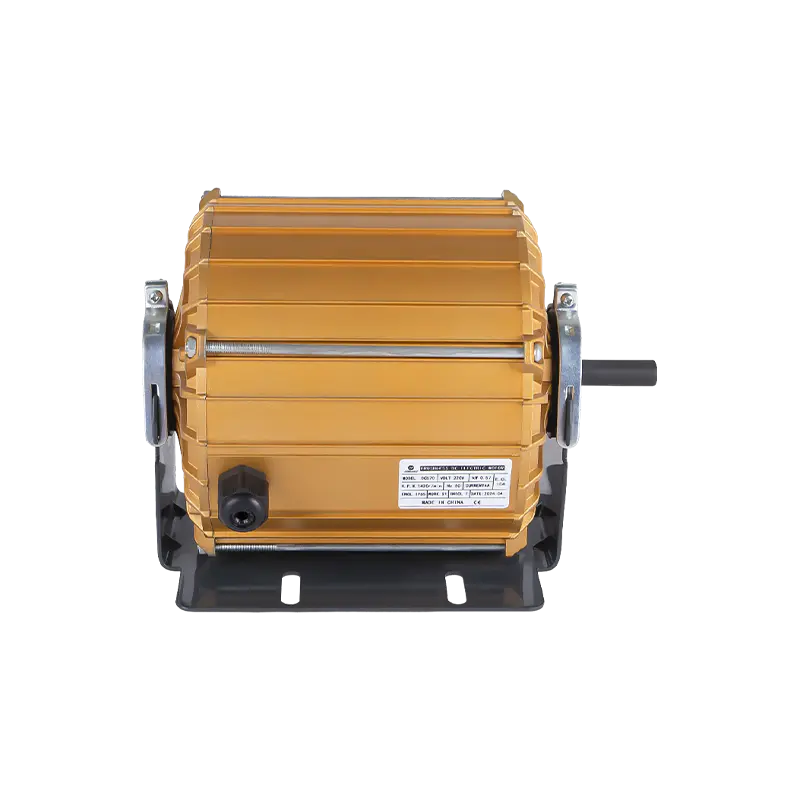
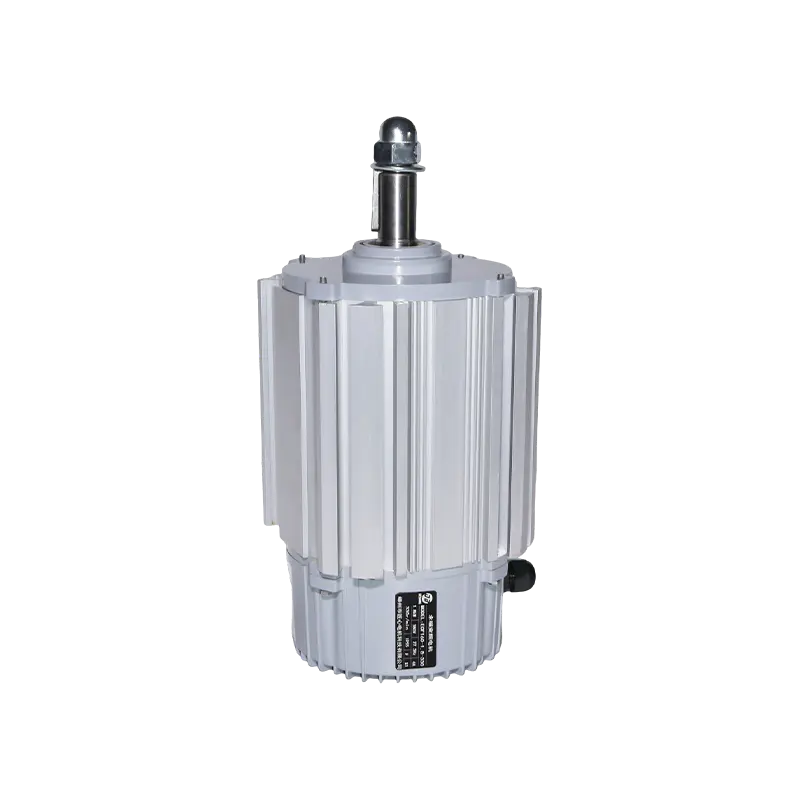
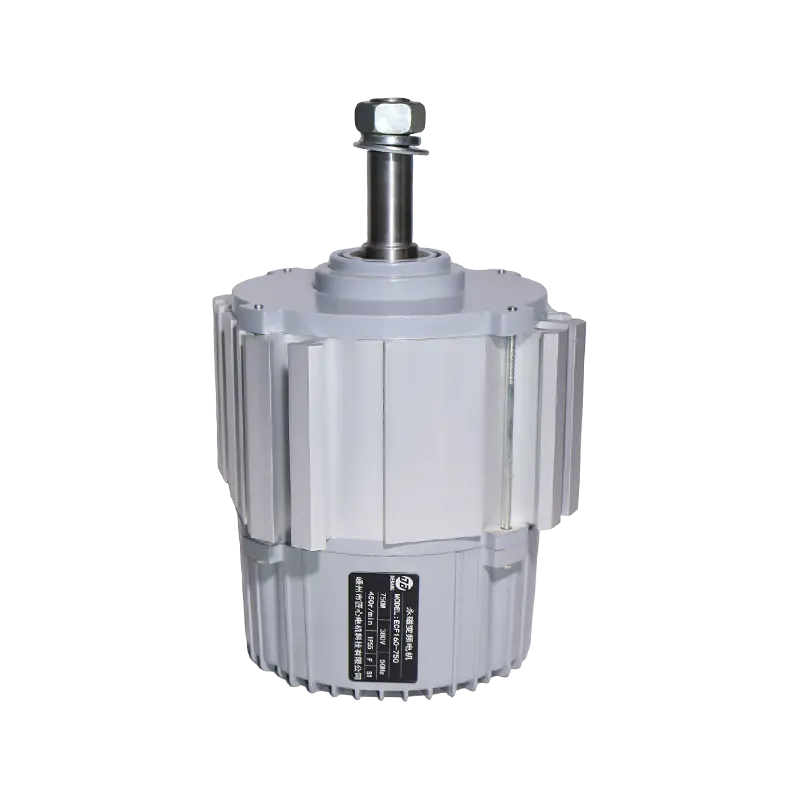
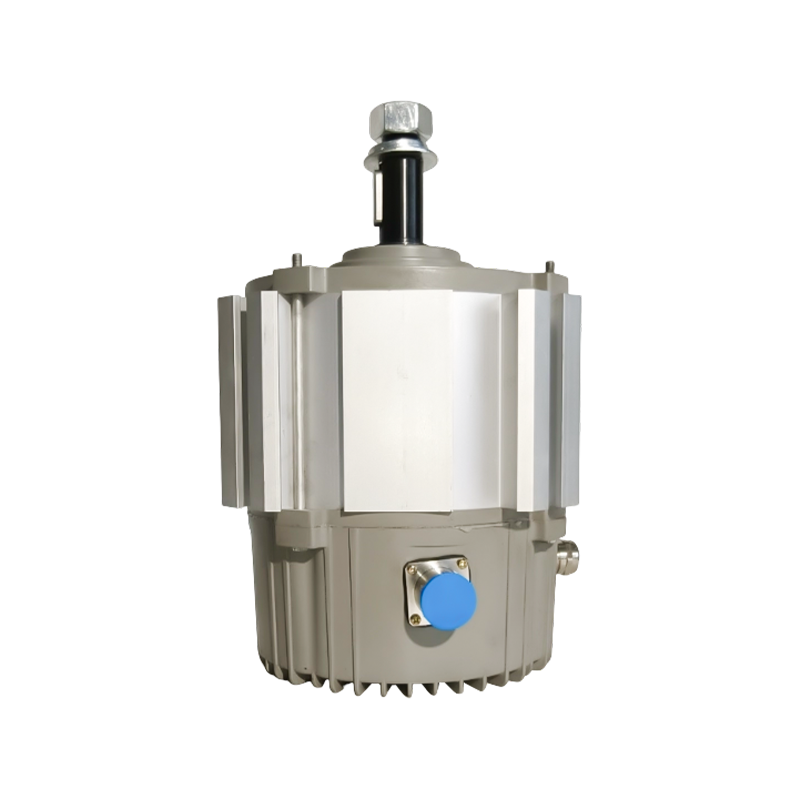
An motor EC (Motor Terubah Secara Elektronik) ialah motor magnet kekal tanpa berus yang berjalan pada bekalan DC secara dalaman tetapi menerima kuasa AC fasa tunggal atau tiga fasa daripada sesalur melalui litar penyongsang dan penerus bersepadu yang dibina ke dalam perumah motor. Penamaan "diubah secara elektronik" merujuk kepada fakta bahawa pensuisan arus melalui belitan motor dikawal oleh elektronik bersepadu dan bukannya oleh mekanisme berus dan komutator fizikal yang digunakan dalam motor DC tradisional. Motor EC menyampaikan kecekapan 85 hingga 95% , berbanding dengan 55 hingga 75% untuk motor aruhan AC standard dan 70 hingga 85% untuk motor DC berus konvensional dalam julat kuasa yang sama. Perbezaan antara motor kipas DC dan EC ialah motor DC konvensional menggunakan berus karbon fizikal dan komutator mekanikal untuk menukar arus melalui belitan pemutar, manakala motor EC menggunakan pensuisan elektronik (penyongsang bersepadu) untuk menukar pemutar magnet kekal tanpa berus, menghapuskan haus berus sepenuhnya dan membolehkan operasi kelajuan berubah berterusan dengan kecekapan yang sangat tinggi pada setiap titik dalam julat kelajuan. Panduan ini merangkumi setiap dimensi teknikal dan praktikal motor EC.
Apakah itu Motor EC: Definisi, Terminologi dan Konteks Pasaran
Apa itu an motor EC dan mengapa istilah itu penting? EC adalah singkatan kepada Electronically Commutated, penerangan tentang cara arah arus dalam belitan motor ditukar. Dalam motor DC berus konvensional, penukaran (pensuisan semasa) dilakukan secara mekanikal oleh berus karbon yang menggelongsor pada gelang komutator kuprum. Dalam motor EC, fungsi ini dilakukan oleh suis semikonduktor (biasanya MOSFET atau IGBT) dalam elektronik pemacu bersepadu motor. Hasilnya ialah motor yang tidak mempunyai berus, tiada komutator, tiada gelang gelincir, dan tiada unsur pensuisan mekanikal dalam apa jua bentuk dalam laluan semasa, memberikan ciri kebolehpercayaan, kecekapan dan kawalan yang berbeza secara asasnya berbanding dengan mana-mana motor berasaskan berus.
motor ECs are also known by several other names in the industry, and understanding these synonyms prevents confusion when reading technical specifications or procurement documents:
- Motor BLDC (Motor DC tanpa berus): Sangat sinonim dengan motor EC dalam penggunaan kejuruteraan. Kedua-dua istilah menggambarkan motor magnet kekal dengan pertukaran elektronik. BLDC lebih biasa digunakan di Amerika Utara dan dalam konteks kejuruteraan elektronik.
- motor EC: Istilah yang diutamakan oleh pengeluar Eropah (terutamanya EBM-Papst, Ziehl-Abegg, dan Ebara), terutamanya dalam kipas HVAC dan aplikasi pengudaraan, di mana EC motor kini merupakan istilah standard industri de facto dalam piawaian antarabangsa dan katalog produk.
- Motor magnet kekal tanpa berus (BPML): Digunakan dalam kesusasteraan akademik dan beberapa aplikasi pam dan pemampat industri. Menekankan pembinaan rotor magnet kekal sebagai ciri penentu.
- PMSM (Motor Segerak Magnet Kekal): Digunakan dalam aplikasi pemacu servo dan daya tarikan berprestasi tinggi. Ini secara berkesan adalah teknologi motor yang sama seperti motor EC tetapi dikendalikan dengan bentuk gelombang arus sinusoidal dan bukannya trapezoid, dan dengan algoritma kawalan yang berbeza (kawalan berorientasikan medan dan bukannya pengulangan blok).
Mengapa EC Motors Menjadi Pilihan Lalai untuk Aplikasi Kipas dan Pengudaraan
Penggunaan motor EC dalam industri HVAC, penyejukan dan pengudaraan telah didorong oleh gabungan perundangan tenaga, tekanan kos tenaga, dan kejatuhan kos elektronik kuasa yang menjadikan motor EC mungkin. Tiga faktor menerangkan penguasaan motor EC dalam aplikasi kipas moden:
- Arahan ErP dan klasifikasi kecekapan IE: Arahan Produk Berkaitan Tenaga (ErP) Kesatuan Eropah dan sistem klasifikasi kecekapan IEC 60034 (IE1 hingga IE5) telah mewajibkan tahap kecekapan motor minimum secara progresif. Motor aruhan AC standard (biasanya IE1 atau IE2) tidak dapat memenuhi ambang IE4 dan IE5 yang diperlukan untuk kipas dan motor yang dijual di EU sejak 2021. Motor EC secara rutin mencapai tahap IE4 dan IE5, menjadikannya satu-satunya teknologi yang berdaya maju untuk banyak kategori produk terkawal.
- Penjimatan tenaga undang-undang kipas pada beban separa: Penggunaan kuasa kipas adalah berkadar dengan kiub kelajuan kipas (hukum kiub kipas). Mengendalikan kipas pada 80% kelajuan penuh hanya memerlukan 51.2% kuasa kelajuan penuh (0.8³ = 0.512). Beroperasi pada kelajuan 60% hanya memerlukan 21.6% kuasa kelajuan penuh. Memandangkan kebanyakan sistem HVAC dan pengudaraan beroperasi pada beban separa untuk sebahagian besar waktu lariannya, motor EC kelajuan berubah-ubah memberikan penjimatan tenaga yang dramatik berbanding motor AC berkelajuan tetap dengan kawalan hidup/mati atau kawalan ram pemandu masuk.
- Pemacu bersepadu menghapuskan VFD berasingan: Motor aruhan AC konvensional memerlukan pemacu frekuensi berubah-ubah (VFD) yang berasingan untuk mencapai operasi kelajuan berubah-ubah. Motor EC mempunyai elektronik pemacu yang disepadukan ke dalam perumahan motor, mengurangkan kos dan kerumitan pemasangan, menghapuskan keperluan untuk panel elektrik berasingan dengan komponen VFD, dan meningkatkan kebolehpercayaan sistem keseluruhan dengan mengurangkan bilangan komponen berasingan.
Pembinaan Motor EC: Empat Komponen Utama
Motor EC terdiri daripada empat subsistem bersepadu yang berfungsi bersama sebagai satu pakej:
- Rotor magnet kekal: Elemen berputar membawa susunan magnet kekal bertenaga tinggi (biasanya boron besi neodymium, NdFeB, gred N35 hingga N52) yang disusun untuk mencipta kutub Utara dan Selatan berselang seli di sekeliling lilitan pemutar. Magnet dipasang pada atau dibenamkan dalam teras pemutar dan mencipta medan magnet yang kuat dan berterusan tanpa sebarang bekalan elektrik ke pemutar. Ini adalah perbezaan asas daripada motor aruhan, di mana medan pemutar dicipta oleh arus teraruh dan oleh itu sememangnya kurang cekap.
- Stator dengan belitan kuprum: Elemen luar pegun (atau dalam, dalam reka bentuk pemutar luaran) mengandungi belitan gegelung kuprum yang diedarkan di sekeliling teras keluli berlamina. Arus mengalir melalui belitan ini dalam urutan terkawal untuk mencipta medan magnet berputar yang menarik pemutar magnet kekal ke putaran.
- Penderia kedudukan pemutar (Penderia kesan dewan): Tiga penderia kesan Hall dipasang dalam stator pada selang 120 darjah di sekeliling lilitan. Setiap sensor mengeluarkan isyarat tinggi atau rendah digital bergantung pada sama ada kutub Utara atau Selatan magnet pemutar sedang melepasinya. Tiga isyarat sensor bersama-sama mencipta corak 6-bit yang mengubah setiap 60 darjah elektrik putaran rotor, memberikan elektronik pemacu maklumat masa nyata yang tepat tentang kedudukan rotor untuk pemasaan pertukaran.
- Penyongsang bersepadu (elektronik pemacu): Papan litar bercetak yang dipasang di dalam perumah motor mengandungi penerus (penukaran AC ke DC), kapasitor bas DC perantaraan, enam suis semikonduktor yang membentuk jambatan penyongsang tiga fasa, litar pemacu get, mikropengawal untuk pertukaran dan kawalan kelajuan, dan elektronik antara muka input/output untuk isyarat kawalan dan komunikasi. Penyepaduan inilah yang menjadikan motor EC sebagai peranti yang serba lengkap dan boleh disambungkan secara langsung dan bukannya motor yang memerlukan pemacu luaran yang berasingan.
Bagaimana EC Motors Berfungsi: Prinsip Operasi Daripada Input Kuasa kepada Output Mekanikal
Kefahaman bagaimana motor EC berfungsi memerlukan mengikut laluan tenaga elektrik melalui motor daripada input kuasa AC pada terminal kabel melalui putaran mekanikal aci keluaran atau pendesak kipas. Proses ini melibatkan lima peringkat berbeza yang berlaku secara berterusan dan serentak semasa operasi motor.
Peringkat 1: Penukaran AC ke DC (Pembetulan)
Elektrik utama memasuki motor EC sebagai AC fasa tunggal (230V, 50 Hz di Eropah; 120V atau 240V, 60 Hz di Amerika Utara) atau AC tiga fasa (380 hingga 480V, 50 atau 60 Hz dalam aplikasi industri). Peringkat pertama elektronik pemacu bersepadu ialah litar penerus yang menukar voltan AC ini kepada DC. Dalam kebanyakan motor EC, ini dicapai menggunakan penerus jambatan diod gelombang penuh:
- Untuk input AC 230V fasa tunggal: Penerus jambatan gelombang penuh menukarkan AC sinusoidal kepada DC berdenyut dengan voltan puncak lebih kurang 325V (230V × √2). DC berdenyut kemudiannya dilicinkan oleh kapasitor elektrolitik yang besar pada bas DC, memberikan voltan bas DC yang agak stabil kira-kira 300 hingga 320V di bawah beban.
- Untuk input AC 400V tiga fasa: Jambatan diod tiga fasa menghasilkan voltan bas DC yang lebih lancar dengan hanya riak kecil, dengan voltan bas DC lebih kurang 560V (400V × √2). Bas DC yang lebih lancar dengan input tiga fasa mengurangkan kapasiti yang diperlukan dalam peringkat penapis dan meningkatkan kecekapan pemacu.
Kapasitor bas DC menjalankan dua fungsi kritikal: ia melicinkan voltan diperbetulkan untuk menyediakan bekalan DC yang stabil kepada penyongsang, dan ia bertindak sebagai penimbal storan tenaga yang menyerap denyutan arus ringkas yang ditarik oleh penyongsang apabila ia menukar arus ke belitan motor.
Peringkat 2: Penderiaan Kedudukan Rotor
Sebelum penyongsang boleh menukar arus kepada belitan yang betul, pengawal mikro kawalan mesti mengetahui kedudukan sudut serta-merta pemutar. Di sinilah penderia kesan Hall memainkan peranan penting mereka. Tiga penderia kesan Hall, diletakkan pada Selang mekanikal 120 darjah (atau selang 60 darjah dalam motor dengan sebilangan besar pasangan kutub) di sekeliling lubang pemegun, setiap satu mengeluarkan isyarat tinggi logik (biasanya 5V) apabila magnet kutub Utara melepasinya dan isyarat rendah logik (0V) apabila magnet kutub Selatan melepasi. Tiga penderia menghasilkan kod binari 3-bit yang sentiasa berubah semasa rotor berputar, dengan kod berubah setiap 60 darjah elektrik. Untuk motor dengan pemutar pasangan 4 kutub (8 kutub), kod melengkapkan urutan 6 langkah penuh untuk setiap 90 darjah putaran mekanikal (360 darjah mekanikal ÷ 4 pasangan kutub = 90 darjah mekanikal setiap revolusi elektrik). Pengawal mikro membaca kod 3-bit ini pada kelajuan tinggi (biasanya beribu-ribu kali sesaat) dan menggunakannya untuk menentukan pasangan penggulungan yang harus ditenagakan pada bila-bila masa.
Sesetengah motor EC canggih digunakan kawalan tanpa sensor bukannya penderia kesan Hall. Dalam pertukaran tanpa sensor, algoritma kawalan mengesan EMF belakang (daya gerak elektrik belakang) yang dijana dalam belitan tidak bertenaga apabila pemutar magnet kekal melepasinya, dan menggunakan voltan ini untuk membuat kesimpulan kedudukan rotor. Reka bentuk tanpa sensor mengurangkan kiraan komponen dan menghapuskan pendawaian penderia Hall sebagai titik kegagalan yang berpotensi, tetapi mereka memerlukan urutan permulaan ringkas pada voltan rendah di mana EMF belakang terlalu kecil untuk dikesan dengan pasti.
Peringkat 3: Pertukaran Elektronik oleh Penyongsang
Penyongsang ialah teras kepada apa yang menjadikan motor EC "diubah secara elektronik." Ia terdiri daripada enam suis semikonduktor kuasa (biasanya MOSFET untuk motor sehingga kira-kira 2 kW, dan IGBT untuk motor berkuasa tinggi) yang disusun dalam tiga pasang separuh jambatan, satu pasang untuk setiap tiga belitan stator (fasa U, V dan W). Suis dikenal pasti sebagai:
- Suis sisi tinggi (Q1, Q3, Q5): Sambungkan rel positif bas DC ke setiap terminal fasa motor apabila dihidupkan.
- Suis sisi rendah (S2, S4, S6): Sambungkan setiap terminal fasa motor ke rel negatif bas DC (tanah) apabila dihidupkan.
Pada bila-bila masa semasa operasi biasa, betul-betul dua daripada enam suis sedang menjalankan: satu sisi tinggi dan satu sisi rendah, dari fasa yang berbeza. Ini mencipta laluan semasa dari terminal positif bas DC, melalui satu belitan fasa, merentasi stator, melalui belitan fasa lain, dan kembali ke terminal negatif bas DC. Aliran arus yang terhasil dalam dua belitan bertenaga mewujudkan medan magnet dalam celah pemegun yang menarik pemutar magnet kekal ke arah penjajaran dengan medan. Mikropengawal beralih ke pasangan suis seterusnya (langkah pertukaran seterusnya) sebelum pemutar mencapai penjajaran sempurna, memastikan putaran berterusan ke arah yang dikehendaki.
Untuk skema pergantian 3 fasa, 6 langkah (trapezoid) standard, urutan lengkap keadaan suis untuk satu revolusi elektrik penuh ialah:
- Q1 (U tinggi) dan Q4 (V rendah): Arus mengalir U ke V
- Q1 (U tinggi) dan Q6 (W rendah): Arus mengalir U ke W
- Q3 (V tinggi) dan Q6 (W rendah): Arus mengalir V ke W
- Q3 (V tinggi) dan Q2 (U rendah): Arus mengalir V ke U
- Q5 (W tinggi) dan Q2 (U rendah): Arus mengalir W ke U
- Q5 (W tinggi) dan Q4 (V rendah): Arus mengalir W ke V
Urutan 6 langkah ini berulang secara berterusan, dengan setiap langkah menempati tepat 60 darjah elektrik perjalanan rotor. Kekerapan pensuisan antara langkah meningkat dalam perkadaran langsung dengan kelajuan motor, jadi pada kelajuan yang lebih tinggi mikropengawal mesti bertukar dengan lebih pantas.
Peringkat 4: Kawalan Kelajuan PWM
Urutan pertukaran yang diterangkan di atas memacu motor pada kelajuan yang ditentukan oleh voltan bas DC dan ciri-ciri EMF belakang motor. Untuk mengawal kelajuan secara bebas daripada voltan bekalan, modulasi lebar nadi (PWM) ditumpangkan pada pensuisan penggantian. Daripada memastikan suis aktif terus dihidupkan sepanjang setiap langkah pertukaran, suis dihidupkan dan dimatikan dengan pantas pada frekuensi tinggi (biasanya 8 hingga 20 kHz ) dengan kitaran tugas berubah-ubah (nisbah mengikut masa kepada jumlah tempoh penukaran). Voltan purata yang digunakan pada belitan semasa setiap langkah pertukaran adalah sama dengan voltan bas DC didarab dengan kitaran tugas:
V_purata = V_DC_bas × Kitaran Tugas
Kitaran tugas 100% menggunakan voltan bas DC penuh pada belitan, memacu motor pada kelajuan maksimum untuk beban yang diberikan. Kitaran tugas sebanyak 50% menggunakan separuh voltan bas, menghasilkan kira-kira separuh kelajuan maksimum. Kitaran tugas sebanyak 10% menggunakan satu persepuluh voltan bas untuk kelajuan terkawal terendah. Kekerapan pembawa PWM 8 hingga 20 kHz adalah jauh melebihi julat pendengaran manusia (20 Hz hingga 20 kHz), jadi motor mengeluarkan bunyi elektrik yang minimum daripada pensuisan, walaupun profil hingar boleh didengar khusus motor dan pendesak kipas pada kelajuan berbeza adalah kriteria pemilihan utama untuk HVAC dan aplikasi penyejukan komersial.
Peringkat 5: Kawalan Kelajuan dan Maklum Balas Semasa
Pengawal mikro dalam motor EC secara berterusan menjalankan algoritma kawalan gelung tertutup yang mengekalkan kelajuan sasaran (atau tork, dalam beberapa mod kawalan) tanpa mengira perubahan beban. Gelung kawalan berfungsi seperti berikut:
- Pengukuran kelajuan: Kelajuan motor sebenar diukur dengan mengira kadar langkah pertukaran (diperoleh daripada isyarat sensor Hall) dan menukar kepada RPM. Pengukuran ini dikemas kini beribu-ribu kali sesaat.
- Pengiraan ralat kelajuan: Perbezaan antara kelajuan sasaran (titik tetap, diterima daripada isyarat input kawalan) dan kelajuan sebenar yang diukur ialah ralat kelajuan.
- Pelarasan kitaran tugas PWM: Algoritma kawalan (biasanya algoritma proporsional-integral atau PI) melaraskan kitaran tugas PWM sebagai tindak balas kepada ralat kelajuan. Jika motor berjalan lebih perlahan daripada sasaran (ralat kelajuan positif), kitaran tugas ditingkatkan untuk menggunakan lebih voltan. Jika motor berjalan lebih laju daripada sasaran (ralat kelajuan negatif), kitaran tugas dikurangkan. Gelung maklum balas ini biasanya bertindak balas dalam milisaat, mengekalkan ketepatan kelajuan ±1% hingga ±3% daripada titik tetapan merentasi pelbagai keadaan beban.
- Pemantauan semasa untuk perlindungan: Penderia arus fasa (biasanya perintang shunt di kaki suis sisi rendah) mengukur arus segera yang ditarik oleh setiap belitan. Mikropengawal memantau arus ini untuk keadaan arus lebih (gerai motor, litar pintas dalam belitan, atau pendesak kipas terlampau beban) dan menutup suis dalam mikrosaat jika ambang perlindungan melebihi, mengelakkan kerosakan pada semikonduktor atau belitan motor.
Apakah Perbezaan Antara Motor Kipas DC dan EC: Perbandingan Teknikal Lengkap
Soalan tentang apakah perbezaan antara motor kipas DC dan EC ialah perbandingan paling praktikal penting untuk jurutera dan pembeli yang memilih motor kipas untuk aplikasi HVAC, penyejukan dan pengudaraan industri. Kedua-dua jenis motor beroperasi dari DC pada titik penukaran elektromagnet sebenar, tetapi ia berbeza secara asas dalam pembinaan, kaedah pertukaran, profil kecekapan, ciri kawalan dan keperluan penyelenggaraan.
Perbezaan Struktur Asas: Pembinaan Rotor
Dalam motor DC konvensional (berus), yang pemutar membawa belitan . Arus dari bekalan luaran mengalir ke dalam gegelung pemutar melalui berus karbon yang menekan komutator: pemasangan gelang tembaga bersegmen yang dipasang pada aci pemutar. Apabila pemutar berputar, segmen komutator yang berbeza melepasi di bawah berus, menyambungkan kumpulan gegelung yang berbeza kepada bekalan mengikut urutan. Stator mengandungi magnet kekal atau belitan medan yang mencipta medan magnet pegun. Tork elektromagnet dihasilkan oleh interaksi antara medan pemegun dan konduktor pemutar pembawa arus.
Dalam motor EC, peranan rotor-stator ditukar. The pemutar membawa magnet kekal tanpa belitan dan tiada sambungan elektrik. The stator membawa belitan . Arus mengalir melalui gegelung stator dari elektronik pegun melalui sambungan logam terus tanpa berus atau sesentuh gelongsor. Tork elektromagnet dihasilkan oleh interaksi antara medan magnet pemutar berputar dan medan pemegun yang ditukar secara elektronik. Perbezaan asas dalam pembinaan ini adalah asal bagi setiap kelebihan prestasi motor EC berbanding motor DC konvensional.
Pertukaran: Mekanikal lwn Elektronik
Proses pertukaran adalah di mana perbezaan yang paling penting antara motor DC dan EC terletak:
- Motor DC (perubahan mekanikal): Berus karbon menekan pada segmen komutator kuprum di bawah tegangan spring. Apabila pemutar berputar, setiap berus meluncur dari satu segmen ke segmen seterusnya, mencipta dan memecahkan litar elektrik kepada gegelung pemutar berturut-turut. Sentuhan gelongsor ini menjana haba (kehilangan rintangan pada antara muka sesentuh), mencipta lengkok elektrik apabila sesentuh terputus di bawah arus beban, dan menyebabkan haus progresif pada kedua-dua bahan berus (karbon) dan komutator (kuprum). Penggantian berus diperlukan pada selang waktu 1,000 hingga 5,000 jam dalam aplikasi kipas biasa, dengan penggantian yang lebih kerap pada beban arus yang lebih tinggi atau dalam persekitaran lembap di mana haus berus semakin pantas.
- motor EC (electronic commutation): Suis MOSFET atau IGBT dalam elektronik pemacu menghidupkan dan mematikan di bawah arahan mikropengawal, mengarahkan arus melalui belitan stator dalam urutan yang betul untuk putaran berterusan. Tiada sentuhan gelongsor, tiada haus mekanikal dalam mekanisme pertukaran, tiada arcing, dan tiada penjanaan habuk karbon. Jangka hayat perkhidmatan komponen pensuisan elektronik ialah 30,000 hingga 100,000 jam atau lebih, dihadkan terutamanya oleh kapasitor elektrolitik pada bas DC (yang merosot secara beransur-ansur dari semasa ke semasa disebabkan oleh penyejatan elektrolit) dan dengan menanggung hayat berbanding kehausan pertukaran.
Perbandingan Kecekapan: Tempat EC Motors Menunjukkan Kelebihan Terbesarnya
Kecekapan ialah perbezaan kuantitatif yang paling menarik antara motor kipas DC dan EC. Perbandingan kecekapan mendedahkan mengapa motor EC telah menggantikan motor DC berus dalam hampir semua aplikasi kipas HVAC komersial baharu:
| Titik Operasi | Kecekapan Motor DC Konvensional | Kecekapan Motor EC | Kelebihan Kecekapan |
|---|---|---|---|
| 100% kelajuan (beban penuh) | 70 hingga 82% | 87 hingga 95% | 10 hingga 15 mata peratusan |
| 75% kelajuan | 65 hingga 78% | 85 hingga 93% | 15 hingga 18 mata peratusan |
| 50% kelajuan | 55 hingga 70% | 80 hingga 90% | 18 hingga 25 mata peratusan |
| 25% kelajuan | 35 hingga 55% | 72 hingga 85% | 25 hingga 37 mata peratusan |
Kelebihan kecekapan motor EC berbanding motor DC konvensional adalah terbesar pada keadaan separa beban, yang mana peminat menghabiskan sebahagian besar waktu operasinya. Kipas yang berjalan pada kelajuan 50% dalam sistem HVAC isipadu udara berubah-ubah atau pemeluwap penyejukan pada keadaan ambien sebahagian beban boleh menggunakan 25 hingga 35% kurang tenaga sejam dengan motor EC berbanding dengan motor DC berus yang memberikan output mekanikal yang sama. Sepanjang setahun operasi berterusan, perbezaan ini mewakili pengurangan yang sangat ketara dalam kos elektrik dan pelepasan karbon.
Mengapa Motor DC Konvensional Kurang Cekap: Analisis Kerugian
Kefahaman the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- Kehilangan rintangan sentuhan berus: Antara muka hubungan karbon-ke-kuprum mempunyai rintangan sentuhan biasanya 0.1 hingga 0.5 ohm setiap berus , dan dengan dua berus dalam laluan semasa, rintangan ini menyebabkan kejatuhan voltan dan kehilangan kuasa (I²R) berkadar dengan kuasa dua arus. Pada arus beban penuh, sebagai contoh, 5A, jumlah rintangan berus 0.4 ohm hilang 5² × 0.4 = 10 watt sebagai haba pada sentuhan berus, mewakili kira-kira 5 hingga 10% daripada jumlah kuasa input motor dalam motor kecil. Motor EC mempunyai rintangan sentuhan berus sifar.
- Kehilangan kuprum pemutar: Dalam motor DC, arus mengalir melalui belitan pemutar, yang mempunyai rintangan yang ketara disebabkan oleh tolok wayar kecil dan panjang belitan panjang yang diperlukan untuk dimuatkan dalam kekangan jisim berputar. Kehilangan I²R dalam pemutar ini adalah sumber haba utama dan mekanisme kehilangan kecekapan. Dalam motor EC, pemutar hanya membawa magnet kekal tanpa arus dan oleh itu mempunyai kehilangan pemutar I²R sifar. Semua kehilangan kuprum berlaku hanya dalam stator, di mana pelesapan haba ke persekitaran luaran adalah lebih berkesan disebabkan oleh sentuhan stator dengan perumahan motor.
- Kehilangan teras pemutar (kehilangan besi): Apabila pemutar motor DC berputar dalam medan magnet pegun, teras pemutar mengalami fluks magnet yang berubah secara berterusan, menyebabkan arus pusar dan kehilangan histerisis dalam laminasi pemutar. Dalam motor EC dengan pemutar magnet kekal, pemutar mengalami fluks magnet yang agak malar (fluks magnet kekalnya sendiri) semasa operasi keadaan mantap, secara mendadak mengurangkan kehilangan teras pemutar berbanding pemutar motor DC.
- Kehilangan geseran dan belitan daripada berus: Geseran mekanikal berus karbon yang menekan komutator di bawah tegangan spring menggunakan kuasa mekanikal secara langsung dan menjana haba pada antara muka sentuhan. Walaupun kecil secara individu (biasanya 1 hingga 3% daripada kuasa undian), geseran ini juga menyumbang kepada haus permukaan komutator dan penjanaan habuk karbon yang boleh mencemari dalaman motor dan pelincir galas. Motor EC tidak mempunyai geseran dalam mekanisme pertukaran.
Perbandingan Kawalan Kelajuan: Bagaimana Motor DC dan EC Dikawal
Kawalan kelajuan ialah perbezaan praktikal utama kedua antara motor kipas DC dan EC:
- Kawalan kelajuan motor DC konvensional: Kelajuan motor DC berus dikawal dengan mengubah voltan bekalan DC yang digunakan pada terminal motor. Kaedah termasuk keluaran pengubah berubah (rheostat), pengatur voltan linear (membazir), kawalan voltan PWM menggunakan litar pencincang luaran, atau melemahkan medan dengan mengurangkan arus medan dalam motor DC medan luka. Semua kaedah ini memerlukan perkakasan kawalan luaran, menambah kerumitan pada sistem, dan dalam kes kawalan rintangan atau linear, buang kuasa yang dikurangkan sebagai haba dan bukannya mengembalikannya kepada bekalan. Kipas DC berus berus boleh ubah juga biasanya memerlukan pengawal tersuai yang dipadankan dengan setiap motor tertentu, mengurangkan kebolehtukaran.
- motor EC speed control: motor ECs accept standard industry control signals directly at the motor's input terminals without any external variable-speed drive hardware. Common control interfaces include: Isyarat analog 0 hingga 10V (0V = kelajuan minimum, 10V = kelajuan maksimum); Isyarat gelung arus 4 hingga 20 mA (4 mA = kelajuan minimum, 20 mA = kelajuan maksimum); Isyarat input PWM (kitaran tugas daripada 10% hingga 90% mengawal kelajuan secara berkadar); Modbus RTU atau RS-485 kawalan digital untuk penyepaduan sistem pengurusan bangunan; dan input potensiometer untuk pelarasan kelajuan manual. Pengawal mikro dalaman motor menerima isyarat ini secara langsung dan melaraskan kitaran tugas PWM penyongsang dengan sewajarnya, tidak memerlukan elektronik kuasa luaran.
Kebolehpercayaan dan Penyelenggaraan: Perbezaan Hayat Perkhidmatan
Hayat perkhidmatan dan keperluan penyelenggaraan motor kipas DC dan EC berbeza secara mendadak kerana mekanisme haus utama motor DC (berus dan haus komutator) tiada sepenuhnya dalam motor EC:
- Penyelenggaraan motor DC konvensional: Berus karbon mesti diperiksa secara berkala (biasanya setiap 500 hingga 2,000 jam untuk motor kipas di bawah tugas berterusan) dan diganti apabila dipakai mengikut spesifikasi panjang minimum. Cincin komutator mesti dibersihkan untuk menghilangkan pengumpulan habuk karbon dan sekali-sekala menghidupkan mesin pelarik untuk memulihkan permukaan yang rata dan sepusat selepas bertahun-tahun memakai berus. Motor yang berjalan dalam persekitaran lembap atau tercemar memerlukan penyelenggaraan yang lebih kerap. Jumlah penggantian berus ditambah kos servis komutator sepanjang hayat 10 tahun boleh menyamai atau melebihi harga pembelian motor asal untuk peminat yang bertugas berterusan.
- motor EC maintenance: Satu-satunya penyelenggaraan rutin yang diperlukan untuk motor kipas EC ialah pemeriksaan berkala dan pelinciran (atau penggantian) galas aci, sama dengan jadual penyelenggaraan mana-mana jenis motor lain. Elektronik tidak mempunyai komponen yang boleh diservis pengguna dan direka untuk hayat perkhidmatan motor penuh. MTBF (Mean Time Between Failures) yang diterbitkan untuk motor EC daripada pengeluar terkemuka terdiri daripada 40,000 hingga lebih 100,000 jam , bersamaan dengan 4.5 hingga 11 tahun operasi berterusan. Ini dibandingkan dengan selang perkhidmatan berkesan bagi 1,000 hingga 5,000 jam antara acara servis berus untuk motor DC.
| Parameter | Motor DC Konvensional (Berus) | Motor EC (Diubah Secara Elektronik) |
|---|---|---|
| Kaedah pertukaran | Mekanikal (berus dan komutator) | Elektronik (suis MOSFET/IGBT) |
| Pembinaan rotor | Belitan kuprum pada rotor | Magnet kekal pada pemutar |
| Kecekapan biasa (beban penuh) | 70 hingga 82% | 87 hingga 95% |
| Kecekapan bahagian beban | Turun dengan ketara di bawah beban penuh | Kekal tinggi merentasi julat kelajuan |
| Penyelenggaraan berus karbon | Diperlukan setiap 1,000 hingga 5,000 jam | Tidak berkenaan (tiada berus) |
| MTBF | 5,000 hingga 15,000 jam | 40,000 hingga 100,000 jam |
| Input kawalan kelajuan | Voltan DC boleh ubah (kawalan luaran diperlukan) | 0 hingga 10V, 4 hingga 20mA, PWM, Modbus (terbina dalam) |
| Bekalan kuasa diperlukan | Bekalan DC (memerlukan penerus luaran untuk AC) | Sesalur AC terus (penerus terbina dalam) |
| Penjanaan habuk karbon | Ya (dari pemakaian berus) | tiada |
| kelas kecekapan IE (IEC 60034) | IE1 hingga IE2 (biasa) | IE4 hingga IE5 (biasa) |
| Bunyi akustik | Lebih tinggi (bunyi tukar berus) | Lebih rendah (tiada pertukaran mekanikal) |
| Kos permulaan | Lebih rendah | Lebih tinggi (biasanya 1.5 hingga 3× motor DC) |
| Jumlah kos pemilikan (TCO) | Lebih tinggi (tenaga dan penyelenggaraan) | Lebih rendah (energy savings dominate) |
Ciri Prestasi Motor EC: Tork, Julat Kelajuan dan Antara Muka Kawalan
Kefahaman EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
Ciri-ciri Kelajuan Tork Motor EC
Ciri-ciri kelajuan tork motor EC ditentukan oleh reka bentuk magnet kekal, parameter penggulungan dan algoritma kawalannya. Ciri utama lengkung kelajuan tork motor EC:
- Tork malar di bawah kelajuan asas: Sehingga kelajuan asas (kelajuan di mana EMF belakang motor menyamai voltan bas DC yang tersedia pada kitaran tugas maksimum), motor EC boleh menyampaikan tork terkadarnya pada sebarang kelajuan. Kawasan tork malar ini adalah tempat operasi kipas kelajuan berubah-ubah berlaku terutamanya.
- Medan melemah di atas kelajuan asas: Di atas kelajuan asas, sesetengah pemacu motor EC menggunakan pelemahan medan (teknik fasa-maju dalam pemasaan pertukaran) untuk melanjutkan julat kelajuan melebihi maksimum semula jadi sambil menerima pengurangan tork. Ini membolehkan motor mencapai julat kelajuan sehingga 3:1 hingga 5:1 di atas kelajuan asas dengan tork yang dikurangkan.
- Julat kelajuan (nisbah turndown): Kebanyakan motor kipas EC menyediakan julat kelajuan yang boleh digunakan daripada lebih kurang 10 hingga 15% daripada kelajuan maksimum sehingga 100%, memberikan nisbah turndown sebanyak 6:1 hingga 10:1 . Sesetengah reka bentuk lanjutan mencapai turndown 20:1 atau lebih tinggi dengan riak tork yang boleh diterima dan kestabilan kawalan sepanjang julat.
Rotor Luaran lwn. Motor EC Rotor Dalaman
motor ECs used in fan applications come in two main physical configurations that determine their suitability for different fan types:
- Motor EC pemutar luaran (pelari luar): Rotor ialah silinder luar yang mengelilingi dan berputar di sekeliling stator pegun dalam. Pendesak kipas dipasang terus ke cangkerang pemutar luar, menghapuskan aci dan pengedap aci sepenuhnya. Konfigurasi ini sesuai untuk kipas paksi dan kipas emparan di mana pendesak boleh disambungkan terus ke rim pemutar luar, memberikan pemasangan berprofil rendah padat dengan pelesapan haba yang sangat baik (selongsong luar berputar bertindak sebagai sirip penyejuk). Motor EC pemutar luaran mendominasi gegelung kipas HVAC, kipas pemeluwap penyejukan dan pasaran kipas penyejat. Julat saiz biasa ialah 15 W hingga 2,000 W dan kelajuan 200 hingga 1,500 RPM untuk peminat pemanduan terus.
- Motor EC pemutar dalaman (inrunner): Konfigurasi konvensional di mana rotor adalah silinder dalam yang berputar di dalam stator luar. Aci keluaran memanjang dari satu atau kedua-dua hujung motor untuk digandingkan kepada pendesak kipas, roda peniup atau takal pemacu tali pinggang. Motor EC pemutar dalaman digunakan dalam peniup emparan, unit pengendalian udara pemacu tali pinggang, dan aplikasi di mana motor mesti dipisahkan daripada kipas oleh gandingan atau transmisi. Mereka mencapai kelajuan yang lebih tinggi daripada reka bentuk rotor luaran, biasanya 1,500 hingga 10,000 RPM , dan tersedia dalam penarafan kuasa yang lebih tinggi sehingga 30 kW dan ke atas.
Antara Muka Kawalan Standard untuk Motor Kipas EC
Spesifikasi praktikal yang paling penting untuk motor EC dalam aplikasi kawalan bangunan atau proses ialah antara muka kawalannya. Motor EC menerima beberapa isyarat kawalan yang berbeza, dan antara muka yang dipilih mesti sepadan dengan output sistem pengurusan bangunan (BMS), pengawal penyejukan atau sistem kawalan proses:
- Analog 0 hingga 10V: Antara muka kawalan yang paling biasa untuk motor kipas EC HVAC komersial. Isyarat 0V memerintahkan kelajuan minimum (atau berhenti motor, bergantung pada konfigurasi motor) dan 10V mengarahkan kelajuan maksimum. Kelajuan berbeza secara linear antara titik-titik ini. Antara muka ini berfungsi dengan hampir semua pengawal HVAC moden dan output BMS.
- Gelung arus 4 hingga 20 mA: Diutamakan dalam aplikasi industri dan proses yang melibatkan larian kabel yang panjang. Isyarat gelung semasa kebal terhadap penurunan voltan di sepanjang kabel dan menyediakan pengesanan putus wayar terbina dalam (0 mA menunjukkan wayar isyarat putus, berbeza daripada arahan minimum 4 mA). Antara muka 4 hingga 20 mA adalah standard untuk motor EC yang digunakan dalam penyejukan industri, pengudaraan proses dan unit pengendalian udara yang besar.
- Input isyarat PWM: Isyarat gelombang persegi (biasanya amplitud 0 hingga 5V atau 0 hingga 10V) pada frekuensi 100 Hz hingga 1,000 Hz di mana kitaran tugas (peratusan tepat masa) mengawal kelajuan. Antara muka ini digunakan dalam aplikasi kipas EC kenderaan automotif dan komersial, dan dalam kipas penyejuk elektronik di mana pengawal mengeluarkan isyarat kawalan kipas PWM.
- Modbus RTU melalui RS-485: Protokol komunikasi bersiri digital digunakan secara meluas dalam membina automasi dan kawalan proses industri. Motor EC berkeupayaan Modbus boleh menerima arahan kelajuan, melaporkan kelajuan sebenar, melaporkan suhu motor, melaporkan kod kerosakan dan menerima perubahan konfigurasi melalui rangkaian RS-485 2 wayar standard, membenarkan satu pengawal BMS menguruskan banyak peminat pada satu kabel komunikasi.
- Input potensiometer: Sesetengah motor EC menerima perintang boleh ubah ringkas (potentiometer) yang disambungkan ke terminal kawalan untuk pelarasan kelajuan manual tanpa sebarang pengawal elektronik. Ini digunakan dalam aplikasi kipas ekzos ringkas, penggantian pengubahsuaian, dan peralatan makmal di mana kelajuan terkawal tombol adalah mencukupi.
Aplikasi EC Motor, Penjimatan Tenaga dan Pulangan Pelaburan
motor ECs are deployed across an exceptionally wide range of applications wherever fan or blower efficiency, variable speed control, and low maintenance are required. The energy savings and return on investment from switching to EC motors are well-documented and typically compelling.
Kawasan Aplikasi Utama untuk Motor Kipas EC
- Unit gegelung kipas HVAC: motor ECs are now standard in virtually all new commercial fan coil units for hotel rooms, office buildings, and hospitals. A typical 4-pipe fan coil unit with an EC motor consumes 15 hingga 35W pada kelajuan minimum, berbanding dengan 45 hingga 80W untuk gegelung kipas motor AC berkelajuan tetap yang setara, dengan penghuni menghabiskan sebahagian besar masa mereka di dalam bilik di mana kipas berjalan pada kelajuan rendah untuk keselesaan. Lebih setahun operasi bilik hotel atau pejabat, perbezaan ini mewakili $15 hingga $40 seunit setahun dalam penjimatan elektrik pada kadar elektrik komersial biasa.
- Pemeluwap penyejukan komersial dan peminat penyejat: Kipas penyejat kotak paparan pasar raya, kipas kondenser kedai sejuk, dan peti sejuk komersial serta kipas penyejuk beku adalah salah satu pasaran terbesar untuk motor EC. Pasar raya bersaiz sederhana mungkin ada 200 hingga 400 kipas penyejat EC kecil dalam bekas paparannya yang disejukkan, setiap satu menjimatkan 15 hingga 30W berbanding dengan motor AC kutub berlorek yang mereka gantikan. Di seluruh pasar raya penuh, ini mewakili jumlah penjimatan sebanyak 3 hingga 12 kW secara berterusan, atau lebih kurang $3,000 hingga $10,000 setahun pada harga elektrik komersial.
- Unit pengendalian udara (AHU): Pemasangan motor kipas empar EC dalam AHU volum udara berubah-ubah mencapai kecekapan sistem yang tidak boleh didekati oleh motor AC dengan VFD luaran atau dengan motor tukar tiang berbilang kelajuan tradisional. Pemasangan kipas motor EC bersepadu untuk aplikasi AHU tersedia dalam julat kuasa daripada 200W hingga 30 kW , meliputi segala-galanya daripada peniup unit gegelung kipas kecil kepada unit pengendalian udara pusat utama.
- HVAC kediaman (sistem pisah dan pam haba): Kipas unit dalaman dan luaran dalam penghawa dingin sistem belah dan pam haba menggunakan motor EC untuk mencapai penarafan kecekapan bermusim tinggi (SEER dan HSPF) yang diperlukan oleh piawaian tenaga di Amerika Utara, Eropah dan Asia. Kipas dalaman EC berkelajuan berubah-ubah juga membolehkan aliran udara termodulat untuk kawalan kelembapan dan keselesaan pada keadaan penyejukan sebahagian beban.
- Penyejukan bilik pelayan dan pusat data: Kipas bermotor EC dalam rak pelayan, penyejuk dalam baris dan unit CRAC (Penyaman Udara Bilik Komputer) tingkat tinggi menyediakan aliran udara berubah-ubah yang tepat yang diperlukan untuk bertindak balas terhadap perubahan beban IT dinamik sambil mengekalkan kecekapan setinggi mungkin pada setiap masa. Metrik PUE (Keberkesanan Penggunaan Kuasa) pusat data dipertingkatkan dengan ketara oleh penggunaan motor EC dalam sistem penyejukan.
Mengira Pulangan Pelaburan untuk Penggantian Motor EC
Pengiraan ROI yang mudah tetapi berkesan untuk menggantikan motor konvensional dengan motor EC memerlukan empat nilai input:
- Waktu larian tahunan: Untuk kipas penyejukan komersial yang beroperasi secara berterusan, ini biasanya 8,760 jam setahun (24 jam × 365 hari). Untuk kipas HVAC yang berjalan hanya pada waktu sibuk, ia mungkin 2,500 hingga 4,000 jam setahun .
- Penjimatan kuasa seunit: Perbezaan dalam penggunaan kuasa antara motor lama dan motor EC pada keadaan operasi biasa. Sebagai contoh, menggantikan motor kutub berlorek 75W dengan motor EC 25W menjimatkan 50W seunit .
- Kos elektrik: Kos elektrik semua dalam setiap kWj, termasuk caj tenaga, caj permintaan dan cukai. Kos elektrik komersial di banyak negara berkisar dari $0.10 hingga $0.30 setiap kWj .
- motor EC premium cost: Kos tambahan motor EC berbanding motor konvensional, termasuk perbezaan kos buruh pemasangan.
Contoh pengiraan untuk penggantian kipas penyejat pasar raya:
- Penggunaan kuasa motor lama: 75W (motor AC tiang berlorek)
- motor EC power consumption: 22W
- Penjimatan kuasa: 53W setiap kipas
- Penjimatan tenaga tahunan: 53W × 8,760 jam = 464 kWj setiap kipas setahun
- Penjimatan kos tahunan pada $0.18 setiap kWj: $83.50 setiap peminat setahun
- motor EC plus installation premium over conventional motor: $120 setiap peminat
- Tempoh bayaran balik mudah: $120 ÷ $83.50 = 1.44 tahun (kira-kira 17 bulan)
Pengiraan ini tidak termasuk nilai kos buruh dan alat ganti berus yang dihapuskan, pengurangan beban penyejukan pada sistem penyejukan daripada penolakan haba motor yang lebih rendah (penjimatan tenaga sekunder), atau sebarang rebat utiliti untuk pemasangan motor kecekapan tinggi. Memasukkan faktor-faktor ini lazimnya mengurangkan tempoh bayaran balik berkesan lagi ke 12 hingga 18 bulan untuk aplikasi penyejukan tugas berterusan.
Soalan Lazim Mengenai EC Motors
1. Apakah motor EC dan apakah maksud EC?
Apa itu an EC motor ? EC adalah singkatan kepada Electronically Commutated. Motor EC ialah motor magnet kekal tanpa berus yang mempunyai penukaran (penukaran arus melalui belitan untuk mengekalkan putaran berterusan) yang dilakukan oleh elektronik semikonduktor bersepadu dan bukannya oleh berus karbon fizikal dan mekanisme komutator yang digunakan dalam motor DC konvensional. Motor EC menerima kuasa sesalur AC standard dan mengandungi penerus dan penyongsang terbina dalam yang menukarkannya kepada denyutan arus DC terkawal yang diperlukan untuk memacu pemutar magnet kekal. Mereka mencapai kecekapan 85 hingga 95% , bersamaan dengan kelas kecekapan IE4 atau IE5, dengan ketara melebihi motor DC berus konvensional atau motor aruhan AC.
2. Bagaimanakah motor EC berfungsi pada tahap asas?
Bagaimana motor EC berfungsi dalam istilah mudah? Kuasa AC memasuki motor dan ditukar kepada DC oleh penerus terbina dalam dan pemuat pelicin. Kuasa bas DC kemudiannya dicincang oleh enam suis elektronik (MOSFET) dalam urutan pensuisan tertentu yang mencipta medan magnet berputar dalam belitan stator. Rotor magnet kekal mengikuti medan berputar ini, menghasilkan putaran mekanikal. Penderia kesan dewan yang dipasang di stator mengesan kedudukan sudut rotor pada setiap saat dan memaklumkan mikropengawal kawalan yang mana pasangan suis harus dihidupkan, memastikan arus sentiasa berada dalam lilitan yang betul untuk menghasilkan tork maksimum dalam arah yang dikehendaki. Kelajuan dikawal dengan mengubah kitaran tugas PWM suis.
3. Apakah perbezaan antara motor kipas DC dan EC?
Intinya perbezaan antara motor kipas DC dan EC ialah kaedah komutasi dan pembinaan pemutar. Motor DC konvensional mempunyai belitan kuprum pada pemutar dan menggunakan berus karbon fizikal yang menggelongsor pada gelang komutator untuk menukar arus ke gegelung pemutar yang betul apabila motor berputar. Motor EC mempunyai magnet kekal pada rotor (tiada belitan pemutar) dan menggunakan suis elektronik untuk menukar arus dalam belitan stator pegun. Reka bentuk tanpa berus motor EC menghapuskan kehausan berus (tiada penyelenggaraan), kehilangan rintangan sentuhan berus (kecekapan lebih tinggi 87 hingga 95% berbanding 70 hingga 82%), penjanaan habuk karbon dan pengulangan arcing. Motor EC juga mempunyai kawalan kelajuan terbina dalam yang menerima isyarat kawalan standard 0 hingga 10V atau 4 hingga 20 mA, manakala motor DC berus memerlukan perkakasan kawalan kelajuan luaran yang berasingan.
4. Adakah motor EC sama dengan motor BLDC?
ya. Motor EC dan motor BLDC (Brushless DC) adalah teknologi yang sama yang diterangkan oleh istilah yang berbeza. Kedua-duanya adalah motor magnet kekal dengan pertukaran elektronik dan tiada berus. BLDC ialah istilah yang lebih biasa dalam konteks kejuruteraan elektronik dan automotif Amerika Utara, manakala motor EC ialah istilah pilihan dalam HVAC Eropah dan aplikasi kipas penyejukan komersial, terutamanya seperti yang digunakan oleh pengeluar utama Eropah. Perbezaan praktikal utama dalam produk yang dijual di bawah nama ini ialah motor EC yang dijual untuk HVAC komersial biasanya termasuk pembetulan input sesalur utama AC dalam elektronik bersepadu dan menerima isyarat kawalan 0 hingga 10V atau 4 hingga 20 mA, manakala motor BLDC dalam beberapa konteks merujuk kepada motor yang memerlukan bekalan DC yang berasingan.
5. Apakah tahap kecekapan yang dicapai oleh motor EC berbanding dengan motor AC standard?
motor ECs typically achieve motor-only efficiencies of 87 hingga 95% merentasi julat kelajuan terkadar mereka, sepadan dengan kelas kecekapan IE4 (Super Premium) atau IE5 (Ultra Premium) di bawah klasifikasi IEC 60034. Motor aruhan AC fasa tunggal standard (tiang berlorek, larian kapasitor) mencapai kecekapan 25 hingga 65% dalam julat kuasa kecil yang biasa untuk aplikasi kipas. Malah motor aruhan AC tiga fasa pada kelas IE2 atau IE3 biasanya hanya mencapainya 75 hingga 90% pada beban penuh, jatuh kepada kecekapan yang jauh lebih rendah pada kelajuan sebahagian beban. Kelebihan kecekapan motor EC adalah yang terbaik pada operasi sebahagian beban, di mana kebanyakan kipas beroperasi untuk kebanyakan waktu berjalannya.
6. Bagaimanakah kelajuan motor EC dikawal?
Kelajuan motor EC dikawal dengan menukar kitaran tugas PWM suis penyongsang dalaman, yang mengubah voltan purata yang digunakan pada belitan motor. Kitaran tugas ini ditetapkan oleh mikropengawal dalaman motor sebagai tindak balas kepada isyarat kawalan luaran. Motor kipas EC biasanya menerima: a Isyarat voltan analog 0 hingga 10V (paling biasa untuk HVAC), a Isyarat gelung arus 4 hingga 20 mA (untuk aplikasi industri dan larian kabel yang panjang), a Isyarat kitaran tugas PWM (untuk aplikasi automotif dan elektronik), atau a Isyarat komunikasi digital Modbus (untuk sistem bersepadu BMS). Tiada pemacu frekuensi boleh ubah berasingan atau pengawal motor diperlukan kerana elektronik kawalan kelajuan disepadukan sepenuhnya ke dalam perumah motor.
7. Berapa lamakah motor EC bertahan berbanding dengan motor DC konvensional?
motor ECs have published MTBF values of 40,000 hingga lebih 100,000 jam daripada pengeluar terkemuka, mewakili 4.5 hingga 11 tahun operasi berterusan. Motor kipas DC berus konvensional memerlukan penggantian berus setiap 1,000 hingga 5,000 jam dan servis komutator secara berkala, dengan hayat perkhidmatan keseluruhan dihadkan oleh haus terkumpul pada komponen ini. Dalam aplikasi tugas berterusan seperti penyejukan komersial, motor EC boleh beroperasi untuk 10 tahun atau lebih tanpa sebarang penyelenggaraan selain daripada pelinciran galas, manakala motor DC berus yang setara memerlukan penggantian berus 8 hingga 20 kali dalam tempoh yang sama.
8. Adakah motor EC memerlukan pemacu frekuensi berubah-ubah (VFD) yang berasingan?
Tidak. Motor EC ialah motor berkelajuan boleh ubah serba lengkap dengan semua elektronik pemacu disepadukan ke dalam perumah motor. Ia bersambung terus ke bekalan kuasa utama AC (fasa tunggal 230V atau tiga fasa 380 hingga 480V bergantung pada model) dan kepada sumber isyarat kawalan (BMS, termostat, pengawal). Tiada VFD luaran, pemula motor atau pengawal kelajuan diperlukan. Penyepaduan ini ialah salah satu kelebihan praktikal utama motor EC berbanding motor aruhan AC, yang memerlukan kabinet pemacu frekuensi berubah-ubah yang berasingan (dan selalunya mahal) untuk operasi kelajuan berubah-ubah. Penyepaduan motor EC memudahkan reka bentuk panel elektrik, mengurangkan kos pemasangan dan menghapuskan satu titik kegagalan yang berpotensi daripada sistem.
9. Apakah aplikasi utama di mana motor EC digunakan?
Bidang aplikasi utama untuk motor EC termasuk: unit gegelung kipas HVAC komersial, unit pengendalian udara volum udara berubah, dan kipas penghawa dingin sistem belah; penyejat penyejat dan pemeluwap pasar raya dan komersial; pusat data dan kipas penyejuk bilik pelayan; pam haba kediaman dan kipas sistem HVAC; pengudaraan proses industri dan kipas ekzos; tudung julat kediaman dan kipas pengudaraan; kipas penyejuk peralatan perubatan; dan kipas penyejuk tambahan automotif. Dalam semua aplikasi ini, gabungan kecekapan tinggi motor EC pada kelajuan berubah-ubah, penyelenggaraan rendah, penyepaduan padat dan antara muka kawalan standard menjadikannya teknologi pilihan berbanding kedua-dua motor DC berus konvensional dan motor aruhan AC standard.
10. Apakah batasan motor EC?
motor ECs have three main limitations compared to conventional alternatives. First, kos pembelian awal yang lebih tinggi : motor EC biasanya berharga 1.5 hingga 3 kali ganda daripada motor AC atau DC konvensional yang setara pada masa pembelian, walaupun ini dipulihkan melalui penjimatan tenaga dan pengurangan penyelenggaraan sepanjang hayat motor. Kedua, sensitiviti elektronik : elektronik pemacu bersepadu terdedah kepada gangguan bekalan kuasa termasuk pancang voltan, bekalan kuasa kaya harmonik dan peristiwa voltan lampau. Perlindungan lonjakan yang betul dan kualiti bekalan kuasa yang stabil adalah penting untuk jangka hayat motor EC. ketiga, kerumitan pembaikan : tidak seperti motor konvensional di mana berus dan galas boleh digantikan di lapangan oleh juruteknik, papan pemacu motor EC yang gagal memerlukan pengetahuan elektronik pakar atau pemulangan kilang untuk pembaikan. Dalam amalan, kebanyakan motor EC yang gagal digantikan sebagai unit lengkap dan bukannya dibaiki.
 Sedia Untuk Sesuaikan
Produk Motor Anda?
Kami adalah pengeluar motor profesional, memberikan kuasa yang berkuasa, stabil dan cekap teras untuk semua industri melalui ketukangan ketepatan dan inovasi.
Hubungi Kami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Alamat Syarikat
Hak Cipta © by Shengzhou Jiangxin Motor Technology Co., Ltd. Hak Cipta Terpelihara.
Pengeluar Motor Kipas Industri Borong