8, Jalan Duxiu San, Bandar Ganlin, Bandar Shengzhou, Bandar Shaoxing, Wilayah Zhejiang, China
Kategori Berita
Kategori Produk
Bagaimanakah Penderia Kesan Dewan Berfungsi pada Motor BLDC? Panduan Lengkap
Pertimbangkan motor DC tanpa berus tiga fasa yang mula berdengung, menarik arus yang berlebihan dan enggan berputar. Penggulungan adalah utuh, pengawal dikuasakan, dan magnet sepenuhnya bermagnet. Punca yang paling biasa dalam situasi ini bukanlah komponen yang terbakar tetapi isyarat yang hilang: pengawal tidak tahu di mana pemutar berada.
Motor DC tanpa berus tidak mempunyai komutator mekanikal dan tiada berus. Oleh itu, pengawal mesti diberitahu kedudukan rotor sebelum ia boleh memberi tenaga kepada belitan stator yang betul pada masa yang betul. Dalam kebanyakan motor BLDC jenis kipas, komponen yang menyediakan maklumat kedudukan ini ialah penderia kesan Hall.
Kesimpulan dalam satu perenggan adalah mudah. Penderia kesan Hall mengesan medan magnet magnet kekal pemutar dan menukar medan itu menjadi isyarat elektrik digital. Tiga penderia sedemikian, diletakkan 120 darjah elektrik di sekeliling stator, menghasilkan enam kombinasi keluaran binari yang secara unik menggambarkan sektor pemutar dalam setiap kitaran elektrik. Pengawal motor menyahkod enam keadaan ini dan menukar belitan fasa dalam urutan yang betul. Apabila penderia Hall, pendawaiannya, litar tarik naik, dan logik pertukaran pengawal semuanya berfungsi bersama, motor berputar dengan lancar dari pegun kepada kelajuan penuh. Apabila mana-mana bahagian rantai itu gagal, simptomnya ialah bunyi dengungan, lebihan arus dan getaran yang diterangkan dalam senario pembukaan.
Panduan ini menerangkan, langkah demi langkah, cara penderia kesan Hall berfungsi pada motor BLDC. Kami merangkumi kesan fizikal asas, cara tiga penderia menjana urutan penukaran enam langkah, ciri IC Hall jenis selak, peletakan penderia, pendawaian, integriti isyarat, perbandingan dengan kawalan tanpa penderia dan pencarian kesalahan praktikal. Kami juga melihat mengapa pembinaan BLDC penderia Hall penting untuk kipas, penyejuk udara penyejatan dan aplikasi motor EC.
Kesan Dewan: apa yang sebenarnya berlaku dalam penderia
Sensor kesan Hall ialah peranti semikonduktor yang menghasilkan voltan keluaran yang berkadar dengan ketumpatan fluks magnet yang melaluinya. Fizik di belakangnya bermula sejak Edwin Hall pada tahun 1879. Hall mendapati bahawa apabila konduktor yang membawa arus diletakkan dalam medan magnet pada sudut tepat ke arah semasa, pembawa cas terpesong oleh daya Lorentz. Elektron, atau lubang dalam semikonduktor, bergerak ke satu sisi konduktor, supaya voltan melintang yang boleh diukur muncul di antara dua tepi sisi. Voltan ini ialah voltan Hall.
Voltan Hall adalah berkadar dengan hasil arus dan kekuatan medan magnet, dan berkadar songsang dengan ketebalan konduktor dan ketumpatan pembawa cas. Dalam konduktor tulen seperti kuprum, ketumpatan pembawa adalah sangat tinggi sehingga voltan Hall adalah kecil. Inilah sebabnya mengapa penderia Hall praktikal diperbuat daripada bahan semikonduktor dengan ketumpatan pembawa yang jauh lebih rendah, disusun dalam plat nipis yang dipanggil plat Hall, disepadukan dengan sumber arus pincang, penguat pembezaan, pembanding dan peringkat keluaran dalam pakej IC tunggal.
Untuk penukaran motor BLDC, kita tidak perlu mengukur ketumpatan fluks mutlak dengan resolusi tinggi. Kami hanya memerlukan jawapan binari kepada satu soalan: adakah kutub utara atau kutub selatan pemutar menghadap penderia pada masa ini. Oleh itu, output penderia Dewan gred pertukaran adalah digital. Pembanding di dalam IC membandingkan voltan Hall yang dikuatkan dengan ambang rujukan. Apabila kutub utara rotor membawa ketumpatan fluks di atas titik kendalian (BOP), output bertukar kepada satu keadaan. Apabila kutub selatan kemudian menolak ketumpatan fluks di bawah titik pelepasan (BRP), output bertukar kembali. Perbezaan antara BOP dan BRP dipanggil histerisis, dan ia memastikan peralihan digital yang bersih dan bebas perbualan apabila medan magnet berbalik.
Mengapa motor BLDC memerlukan maklum balas kedudukan rotor
Motor DC tanpa berus ialah motor magnet kekal segerak. Statornya membawa belitan tiga fasa, biasanya disambungkan dalam bintang atau delta, dan pemutarnya dipasang dengan magnet kekal utara dan selatan berselang-seli. Tidak seperti motor DC berus, di mana komutator menukar arus angker secara mekanikal mengikut kedudukan rotor, motor BLDC tidak mempunyai peranti pensuisan mekanikal. Arus fasa mesti ditukar secara elektronik oleh penyongsang, dan seketika pensuisan mesti sepadan dengan kedudukan sudut pemutar. Untuk rawatan lengkap seni bina motor, anda boleh merujuk artikel kami tentang prinsip kerja motor DC tanpa berus.
Dalam pemacu BLDC tiga fasa standard, hanya dua fasa yang dijalankan pada satu-satu masa. Fasa ketiga tidak aktif. Enam suis kuasa penyongsang menghasilkan enam kemungkinan keadaan pengaliran, yang menyediakan medan pemegun berputar. Tork dihasilkan kerana medan pemegun menarik dan menolak pemutar magnet kekal dan cuba menarik medan pemutar ke dalam penjajaran. Tork maksimum diperoleh apabila medan pemegun adalah lebih kurang 90 darjah elektrik di hadapan medan pemutar. Untuk mengekalkan hubungan 90 darjah itu semasa pemutar berputar, pengawal mesti bertukar dari satu keadaan pengaliran ke keadaan seterusnya setiap 60 darjah elektrik. Jika pensuisan awal, tork menurun; jika lewat, tork menurun; jika pasangan yang salah dipilih, motor akan berkurangan dan bukannya memecut. Bahagian yang penting ialah pengawal tidak boleh tahu pasangan mana yang hendak dipilih melainkan ia mengetahui kedudukan rotor. Oleh itu, maklum balas kedudukan bukanlah penghalusan pilihan. Ia adalah keperluan berfungsi.
Terdapat beberapa cara untuk mendapatkan kedudukan rotor dalam motor BLDC. Pengekod dan penyelesai memberikan resolusi tinggi, tetapi ia mahal dan kompleks secara mekanikal. Kaedah tanpa sensor memperoleh kedudukan dari belakang-EMF, tetapi mereka gagal dalam keadaan berhenti dan kelajuan rendah. Untuk motor kipas sensitif kos yang berjalan dari beberapa ratus hingga beberapa ribu putaran seminit, tiga penderia kesan Hall adalah kompromi standard industri. Ia murah, teguh, dan memberikan kedudukan rotor mutlak walaupun aci tidak bergerak.
Tiga penderia Dewan, enam keadaan, enam langkah pertukaran
Penderia dewan boleh digunakan secara tunggal atau berganda. Dalam motor BLDC tiga fasa, konfigurasi standard ialah tiga penderia dengan jarak 120 darjah elektrik di sekeliling stator. Penderia dibetulkan, dan magnet pemutar melepasinya apabila pemutar berputar. Memandangkan setiap sensor terdedah kepada kutub utara, output digitalnya pergi ke logik tinggi; apabila kutub selatan melepasi, keluaran pergi ke logik rendah. Memandangkan ketiga-tiga sensor dipisahkan secara fizikal sebanyak 120 darjah elektrik, outputnya tidak pernah berubah pada saat yang sama. Pada bila-bila masa tertentu, gabungan tiga output adalah salah satu daripada enam keadaan sah. Setiap keadaan sepadan dengan sektor pemutar yang merangkumi 60 darjah elektrik.
Pengawal memegang jadual kebenaran yang memetakan setiap enam keadaan kepada pasangan fasa yang mesti ditenagakan dalam sektor itu. Pemetaan perwakilan ditunjukkan di bawah.
| Keadaan dewan (H1 H2 H3) | Sektor pemutar | Fasa bertenaga |
|---|---|---|
| 101 | 0 hingga 60 darjah | A / B- |
| 100 | 60 hingga 120 darjah | A / C- |
| 110 | 120 hingga 180 darjah | B / C- |
| 010 | 180 hingga 240 darjah | B / A- |
| 011 | 240 hingga 300 darjah | C / A- |
| 001 | 300 hingga 360 darjah | C / B- |
Membaca merentasi jadual, jujukan keadaan untuk satu kitaran elektrik lengkap ialah 101, 100, 110, 010, 011, 001. Susunan tepat mungkin diterbalikkan jika motor berputar ke arah lain, dan penetapan keadaan kepada sektor berubah jika wayar fasa ditukar; prinsipnya tetap sama.
Dua perkara patut ditekankan kerana ia menerangkan beberapa keputusan reka bentuk dunia sebenar. Mula-mula, bila-bila masa gabungan Dewan berubah, pengawal boleh segera beralih ke keadaan pengaliran seterusnya. Peralihan Dewan itu sendiri boleh digunakan sebagai acara ulang-alik. Itulah sebabnya pertukaran sering digambarkan sebagai disegerakkan Dewan. Kedua, kerana isyarat Dewan mengemas kini hanya sekali setiap 60 darjah elektrik, resolusinya adalah kasar berbanding dengan pengekod. Untuk motor dengan beberapa pasangan tiang, jarak fizikal antara penderia menjadi lebih kecil; kami akan kembali kepada kekangan mekanikal itu dalam bahagian khusus kemudian.
Dalam setiap sektor 60 darjah, arus dalam belitan pengalir biasanya dikawal oleh modulasi lebar denyut (PWM) voltan bas DC. Penderia Hall tidak mengawal arus; mereka hanya memutuskan pasangan fasa mana yang menerima PWM. Kelajuan dilaraskan dengan menukar kitaran tugas PWM, manakala langkah ulang-alik kekal dikunci ke keadaan Dewan. Gabungan penukaran enam langkah ditambah PWM ini adalah asas kepada hampir semua kipas BLDC penderia dan pemacu penyejuk udara.
IC Dewan jenis selak: komponen yang penting
Dalam aplikasi pertukaran BLDC, penderia Hall beroperasi dalam mod selak; ia biasanya dipanggil selak bipolar dan bukannya suis unipolar. Suis unipolar dihidupkan apabila medan satu kekutuban melebihi ambang dan dimatikan apabila medan jatuh kembali di bawah ambang itu. Tingkah laku itu baik untuk mengesan kehadiran magnet, tetapi bukan untuk pertukaran. Penderia pertukaran mesti mengingati keadaannya dan menahannya sehingga kutub bertentangan tiba. IC Hall jenis selak melakukan perkara ini: ia selak logik tinggi apabila ia melihat kutub utara di atas BOP dan tidak melepaskan sehingga ia melihat kutub selatan di bawah BRP. Keluaran kemudiannya kekal tinggi melebihi kira-kira 180 darjah elektrik dan rendah lebih kurang 180 darjah elektrik, menghasilkan gelombang segi empat sama seimbang yang dijangkakan oleh logik pertukaran.
Parameter lembaran data utama tidak sukar untuk ditafsirkan. Voltan bekalan IC Dewan penggantian biasa ialah 3.3 hingga 24 V DC, dengan keluaran longkang terbuka atau tolak-tarik. Output longkang terbuka memerlukan perintang tarik luar; output tolak-tarik tidak. Ambang pensuisan BOP dan BRP dinyatakan dalam Gauss atau millitesla, dan histerisis ialah perbezaan di antara mereka. Selak tipikal mungkin mempunyai titik kendalian beberapa puluh Gauss dan titik pelepasan kekutuban bertentangan dengan beberapa puluh Gauss; nombor sebenar mesti dipadankan dengan ketumpatan fluks yang tersedia di lokasi sensor. Kekerapan pensuisan mestilah lebih tinggi daripada frekuensi elektrik maksimum motor; ini jarang menjadi masalah untuk motor kipas tetapi harus diperiksa untuk reka bentuk kelajuan tinggi atau kiraan kutub tinggi. Julat suhu ambien mesti meliputi lokasi terburuk penderia di dalam motor, termasuk perendaman haba daripada belitan. Untuk peralatan luar seperti penyejuk udara penyejatan, rintangan kelembapan pemasangan sensor juga penting.
Satu isu reka bentuk yang halus tetapi berulang ialah hubungan antara peletakan penderia Hall dan fluks magnet dalam stator berslot. Penderia tidak hanya melihat magnet pemutar; ia juga melihat fluks kebocoran daripada belitan stator bertenaga. Jika medan kebocoran cukup kuat, ia boleh melebihi ambang BOP dan BRP atau mengalihkan masa pertukaran. Pemulihan standard adalah untuk menutup atau kurungkan sensor, meletakkannya di luar timbunan stator, atau mengosongkan isyarat Hall buat sementara waktu semasa pensuisan penyongsang dengan menggunakan nyahlantun atau penapis pendek dalam pengawal. Ini adalah perincian tipikal yang membezakan reka bentuk motor yang tahan lama daripada reka bentuk motor yang mengalami ralat pertukaran terputus-putus.
Pemasangan, penjajaran dan kekangan pasangan tiang
Pemasangan mekanikal penderia Hall hampir sama pentingnya dengan reka bentuk elektrik. Dalam kebanyakan motor BLDC kecil dan sederhana yang ditujukan untuk kipas, penyejuk udara dan penyejat penyejat, tiga IC Dewan dipateri pada papan litar bercetak kecil yang dipasang pada perisai hujung bukan pemacu motor. Pemutar membawa magnet tambahan yang melepasi papan penderia, atau papan penderia diletakkan supaya magnet pemutar utama melepasinya, bergantung pada seni bina. PCB sensor disambungkan secara elektrik ke papan pengawal oleh penyambung, membentuk antara muka lima wayar biasa: VCC, GND, dan tiga output sensor.
Jarak elektrik 120 darjah diterjemahkan ke dalam sudut mekanikal yang bergantung kepada bilangan pasangan kutub magnet. Satu kitaran elektrik sepadan dengan satu pasangan kutub, jadi sudut mekanikal antara sensor bersebelahan ialah 120 darjah elektrik dibahagikan dengan bilangan pasangan kutub. Untuk motor dua kutub, tiga penderia dijarakkan 120 darjah mekanikal. Untuk motor empat kutub, ia dijarakkan 60 darjah mekanikal. Untuk motor lapan kutub dengan empat pasang kutub, jaraknya ialah 30 darjah mekanikal. Akibatnya ialah apabila bilangan tiang meningkat, ruang yang tersedia untuk pakej sensor mengecut, dan toleransi penjajaran menjadi lebih ketat. Ini adalah salah satu sebab mengapa banyak motor kipas yang lebih besar berpegang pada kiraan kutub sederhana, dan mengapa motor kiraan kutub tinggi sering direka bentuk tanpa sensor atau dengan sensor dipasang terus pada PCB utama dan bukannya pada papan berasingan.
Penjajaran adalah kekangan kedua. Papan penderia diletakkan semasa pemasangan supaya pinggir pensuisan setiap keluaran Dewan berlaku pada sudut pemutar yang betul berbanding dengan belitan pemegun fasa yang sepadan. Jika penderia tidak diselaraskan oleh beberapa darjah elektrik dalam mana-mana arah, peristiwa pertukaran tiba terlalu awal atau terlalu lewat, menyebabkan pancang arus, riak tork, getaran dan kehilangan kecekapan. Jika penderia sangat tidak sejajar, motor mungkin tidak dapat dihidupkan sama sekali. Sesetengah reka bentuk sengaja memperkenalkan sudut tetap antara penderia dan paksi penggulungan untuk mencipta fasa pendahuluan untuk operasi berkelajuan tinggi, tetapi pengimbangan kemudiannya konsisten dan didokumenkan, bukan secara tidak sengaja.
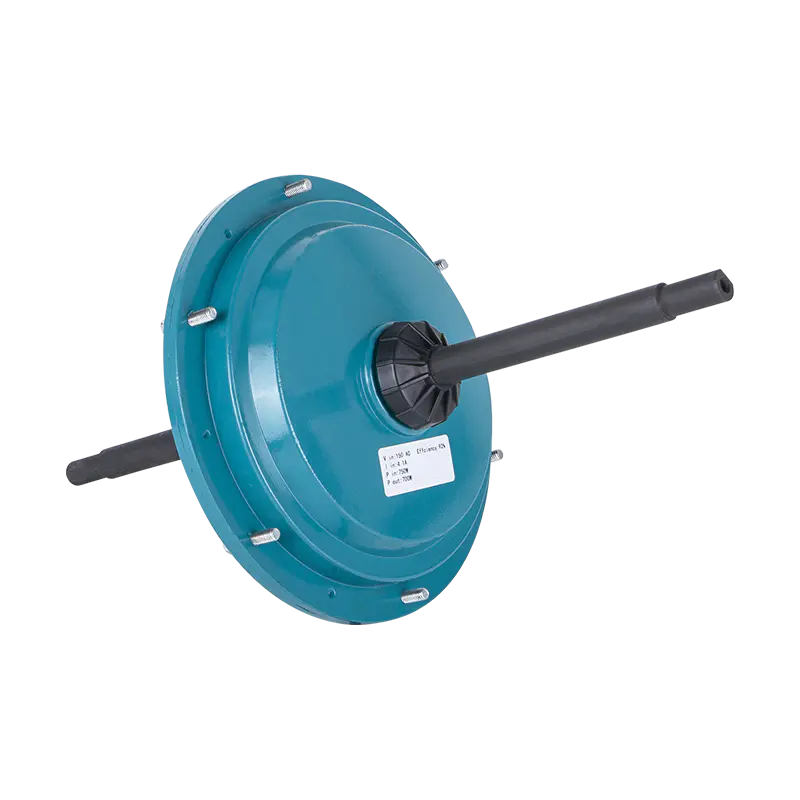
Pembinaan rotor luaran yang digunakan dalam beberapa motor kipas penyejuk udara meletakkan stator di dalam dan cawan rotor di luar. Kelebihan yang jelas untuk sistem sensor ialah papan Dewan dipasang pada bahagian pemegun tetap dan cincin magnet berada di bahagian dalam cawan berputar; jurang udara boleh diramal, dan penderia dilindungi daripada aliran udara luaran. Untuk contoh seni bina ini dalam saiz yang menghadapi tugas aliran udara sebenar, motor penyejuk udara BLDC luaran DC149-220V-600W ialah kes yang mewakili.
 DC149 220V 600W Pemutar Luaran BLDC Motor Penyejuk Udara Motor pemutar luaran 600W ini ialah contoh wakil penderiaan Hall yang dipasang stator, menawarkan jurang udara yang boleh diramal dan peletakan sensor yang dilindungi untuk pertukaran yang boleh dipercayai dalam tugas aliran udara sebenar. Lihat Produk →
Pendawaian dan integriti isyarat: mendapatkan denyutan kepada pengawal
Output Dewan adalah gelombang persegi, tetapi ia bergerak melalui kabel yang berjalan bersama wayar fasa yang membawa arus PWM yang bertukar dengan pantas. Tanpa penjagaan, isyarat boleh rosak. Perkara praktikal yang paling penting ialah:
- Gunakan perintang tarik naik 1k hingga 10k ohm untuk keluaran Dewan longkang terbuka. Nilai mengawal kedua-dua masa kenaikan isyarat dan imuniti. Rintangan yang terlalu rendah menarik arus yang tidak diperlukan; rintangan yang terlalu tinggi menjadikan tepi perlahan dan sensitif kepada kapasiti.
- Letakkan kapasitor kecil berhampiran input pengawal, biasanya 1nF hingga 100nF, untuk mengeluarkan hingar frekuensi tinggi sambil mengekalkan pemasaan tepi pertukaran.
- Pastikan wayar isyarat Hall dipintal atau terlindung, dan pisahkannya daripada konduktor fasa di mana-mana laluan membenarkan.
- Sambungkan pembumian sensor dan pembumian pengawal pada satu titik sepunya untuk mengelakkan pengimbangan pembumian. Jika sensor dibekalkan oleh pengatur voltan yang berasingan, pastikan output pengatur stabil semasa PWM transients.
- Untuk larian kabel yang panjang, pemacu talian pembezaan atau penampan transistor boleh dimasukkan, tetapi untuk motor dengan kabel sehingga beberapa meter, isyarat longkang terbuka yang ditapis biasanya mencukupi.
Logik pertukaran dalam pengawal biasanya dicetuskan pada tepi peralihan, bukan pada tahap. Sebarang bunyi yang menghasilkan peralihan tambahan pada baris Hall akan menyebabkan pertukaran pramatang, itulah sebabnya penyahlantunan dan pengesanan tepi adalah sebahagian daripada perisian tegar pada pengawal pengeluaran. Sesetengah penyongsang mengosongkan input Hall selama beberapa mikrosaat semasa pensuisan fasa, kerana perubahan voltan pantas nod pensuisan secara kapasitif berpasangan ke dalam wayar sensor.
Satu langkah perlindungan tambahan di dalam motor ialah perintang siri di setiap baris Dewan berhampiran penyambung; dalam kombinasi dengan kapasitor bahagian pengawal, ini membentuk penapis laluan rendah. Jika anda mencari sumber motor sahaja, pastikan pin penyambung motor membawa label untuk VCC, GND, H1, H2 dan H3; pinout yang salah adalah ralat pendawaian medan yang paling biasa dan boleh merosakkan IC Dewan dengan cepat jika kekutuban bekalan diterbalikkan.
Penderia dewan berbanding kawalan tanpa penderia: perbandingan praktikal
Soalan kejuruteraan yang berulang ialah sama ada kawalan EMF belakang tanpa sensor boleh menggantikan penderia Hall. Dalam aplikasi volum tinggi jawapannya kadangkala ya, tetapi bukan tanpa kompromi. Kawalan penderia dengan penderia Hall mempunyai satu kelebihan yang menentukan: ia berfungsi pada kelajuan sifar. Pemacu tanpa sensor, sebaliknya, menganggarkan kedudukan rotor dari belakang-EMF fasa terbuka, dan belakang-EMF adalah berkadar dengan kelajuan. Pada keadaan berhenti dan pada rpm sangat rendah, EMF belakang terlalu kecil untuk diukur, jadi pengawal perlu menggunakan denyutan penjajaran dan ramping gelung terbuka hanya untuk menggerakkan motor. Jika tork beban adalah tinggi atau berubah semasa permulaan, tanjakan gelung terbuka mungkin gagal, menghentikan motor, atau menghasilkan putaran terbalik seketika.
Untuk penyejuk udara, kipas saluran dan beban kipas lain, kipas itu sendiri menggunakan tork yang sangat rendah semasa berhenti, tetapi beban aerodinamik meningkat dengan kuasa dua kelajuan. Motor penderia bermula dengan tork penuh dari peralihan Hall pertama, yang memudahkan pengawal dan menjamin arah yang diketahui. Motor tanpa sensor boleh dibuat untuk dimulakan jika perisian tegar ditala dengan baik, tetapi usaha itu kemudian beralih ke perisian dan bukannya perkakasan.
Kos dan kebolehpercayaan biasanya merupakan sebab utama untuk mempertimbangkan untuk mengalih keluar penderia. Penderia dewan menambah dua atau tiga konduktor pada kabel motor, penyambung, PCB penderia dan masa pemasangan. Dari segi kebolehpercayaan, penderia atau sambungan pateri boleh gagal, manakala penderiaan belakang-EMF tidak mempunyai bahagian bergerak atau magnet tambahan. Walau bagaimanapun, IC Dewan moden adalah murah dan sangat teguh apabila dipasang dan dilindungi dengan betul. Untuk motor kipas yang berjalan secara berterusan selama berbulan-bulan, kadar kegagalan sensor adalah rendah; kegagalan yang lebih biasa ialah kerosakan mekanikal pada kabel sensor atau penyambung semasa pemasangan.
| Kriteria | Kawalan sensor dewan | Tanpa sensor (EMF belakang) |
|---|---|---|
| Kedudukan pemutar terhenti | Tersedia segera | Tidak boleh diukur |
| Tingkah laku permulaan | Deterministik dan boleh berulang | Bergantung pada penjajaran perisian tegar dan tanjakan |
| Tork berkelajuan rendah | Tork penuh dari ulang-alik pertama | Dikurangkan sehingga belakang-EMF menjadi boleh dibaca |
| Komponen tambahan | Tiga sensor ditambah PCB dan pendawaian | tiada |
| Kerumitan pengawal | Jadual kebenaran mudah | Penganggar, penapis, mesin keadaan permulaan |
| Kegunaan motor kipas biasa | Kelajuan berubah-ubah, operasi berkelajuan rendah yang senyap | Kelajuan malar, kipas berkelajuan tetap |
Akhirnya, pilihan datang kepada sampul surat operasi. Motor yang mesti menghasilkan tork dalam keadaan berhenti, memegang kipas pada kelajuan rendah, atau membalikkan dengan pasti mendapat manfaat daripada penderia Hall. Kipas berkelajuan tetap yang berputar dari rehat tanpa beban boleh menjadi tanpa sensor dengan rutin permulaan yang ditala dengan teliti. Kebanyakan motor penyejuk udara komersial, motor kipas EC dan motor kipas BLDC hingar rendah mengekalkan penderia Hall untuk menjamin operasi lancar, senyap, kelajuan perlahan dan permulaan yang boleh diramal.
Perkara yang perlu disahkan apabila memilih motor BLDC penderia Dewan
Jika anda membeli motor yang lengkap, anda biasanya tidak memilih sendiri model sensor Hall; pengeluar motor lakukan. Tetapi anda harus tahu perkara yang perlu disahkan, kerana kualiti penderia secara langsung mempengaruhi kebolehpercayaan permulaan dan hayat perkhidmatan peralatan anda.
Mula-mula, semak julat voltan bekalan sensor terhadap pengawal anda. Motor dengan penderia Hall dikuasakan pada 5V tidak boleh berjalan pada bekalan 3.3V melainkan penderia menerima operasi 3.3V dan tarik-up disambungkan ke rel 3.3V. Banyak IC Dewan moden meliputi 3.3 hingga 24V. Kedua, sahkan logik keluaran: keluaran longkang terbuka memerlukan perintang tarik-ke atas, dan tarik-turun mestilah pada papan pengawal anda. Ketiga, sahkan kiraan pasangan tiang dan jarak sensor; ini tidak boleh dikonfigurasikan oleh pengguna. Keempat, pertimbangkan penarafan alam sekitar. Jika motor dipasang dalam aliran udara basah penyejat penyejat atau terdedah kepada pemeluwapan, PCB sensor dan penyambung mesti dilindungi.
Kelima, semak tingkah laku permulaan dengan beban sebenar anda. Pendesak kipas kadangkala mempunyai sedikit bias rehat; jika papan Dewan tidak sejajar, motor kadangkala boleh dihidupkan ke belakang atau bergetar pada kelajuan rendah. Ujian yang jujur adalah pada perhimpunan sebenar. Keenam, tanya bagaimana motor berkelakuan jika isyarat Hall hilang. Perisian tegar pengawal yang baik mengesan kelebihan Hall yang hilang, menghentikan penjanaan PWM dan menandakan kerosakan dan bukannya meneruskan corak pertukaran yang salah.
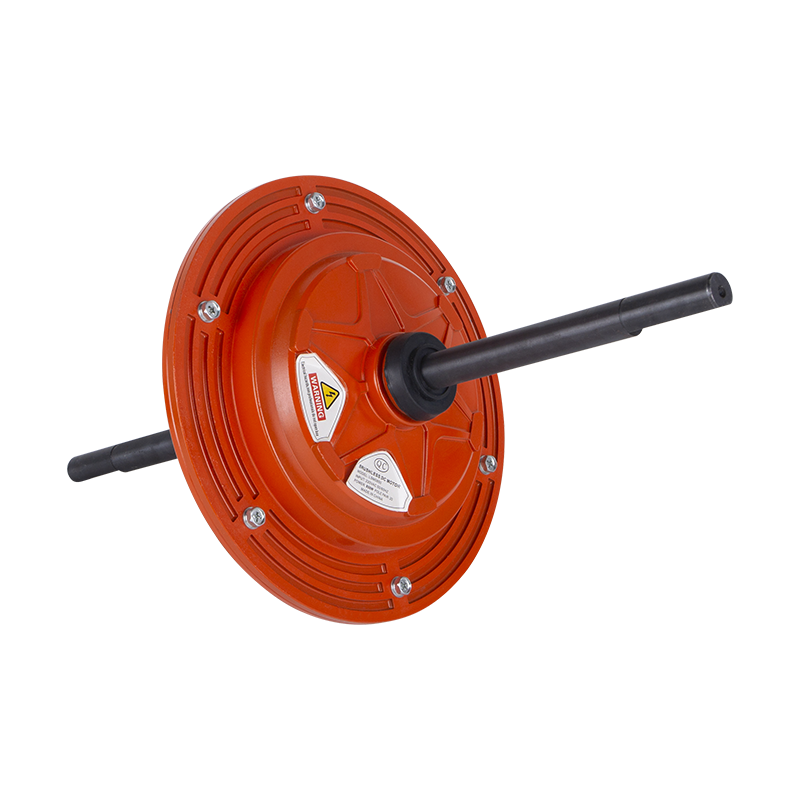
Akhir sekali, jika anda mensaiz motor untuk penyejuk yang lebih besar, bandingkan pemasangan mekanikal dan konfigurasi aci. Motor pemutar luaran berkuasa tinggi untuk penyejuk udara besar ialah pakej fizikal yang berbeza daripada motor kipas EC padat. Dalam kelas kuasa yang lebih tinggi, motor penyejuk udara BLDC luaran DC198-220V-1500W mewakili peringkat 1500W dengan seni bina penderia yang sama ditingkatkan.
 DC198 220V 1500W Pemutar Luar BLDC Motor Penyejuk Udara Berskala ke peringkat 1500W, motor pemutar luaran berkuasa tinggi ini berkongsi seni bina penderia yang sama, menjadikannya titik perbandingan yang sesuai apabila mensaiz penyejuk yang lebih besar dengan keperluan pelekap mekanikal yang lebih berat. Lihat Produk →
Kesalahan penderia Common Hall dan cara mendiagnosisnya
Humb, overcurrent, no start, dan reverse start muncul berulang kali dalam medan. Senarai berikut merangkumi mod kesalahan klasik dan tempat untuk melihat dahulu.
- Motor tidak dihidupkan dan mengeluarkan arus tinggi: biasanya pengawal tidak pernah melihat keadaan Dewan yang sah, jadi ia tidak boleh memulakan pertukaran. Punca termasuk sensor terputus sambungan, jambatan pateri atau output tersekat.
- Motor dihidupkan, dihidupkan, kemudian terhenti apabila beban dikenakan: satu keluaran Dewan kadang-kadang tercicir, jadi pasangan tertukar menjadi salah. Puncanya termasuk sambungan yang lemah, sambungan pateri retak atau sentuhan tarik naik sekejap-sekejap.
- Motor berjalan secara kasar dalam satu arah dengan getaran yang berlebihan: pemasaan pertukaran adalah awal atau lewat kerana satu penderia diimbangi, atau ambangnya terlalu tinggi untuk bertukar tepat pada sudut yang dimaksudkan.
- Motor berputar ke belakang sekali-sekala: susunan keadaan atau logik permulaan diterbalikkan oleh pertukaran pendawaian dua baris Hall. Pada sesetengah pengawal ini boleh diperbaiki dalam perisian tegar; jika tidak, sensor berada dalam susunan fizikal yang salah.
- Motor berjalan pada kelajuan yang lebih rendah daripada yang diperintahkan dengan detik yang boleh didengar: output Hall tunggal hilang atau sentiasa tinggi, jadi pengawal hanya memaksa urutan empat keadaan dan tidak dapat menghasilkan tork enam langkah penuh. Ini adalah ujian yang mudah: baca tiga output sambil memutar pemutar dengan tangan; mereka semua mesti bertukar-tukar tepat sekali bagi setiap pasangan tiang.
Prosedur ujian yang berguna adalah seperti berikut. Putuskan sambungan motor daripada penyongsang, kuasakan papan Dewan dengan bekalan bangku pada VCC yang dinilainya, sambungkan tiga output melalui tarik-up ke bekalan logik, dan putar pemutar perlahan-lahan dengan tangan. Pada osiloskop anda akan melihat enam kombinasi berbeza di sekeliling kitaran elektrik, dengan tepi yang bersih dan tiada peralihan berganda. Pada multimeter anda boleh mengesahkan bahawa setiap output bertukar-tukar secara individu, tetapi osiloskop mendedahkan hubungan masa antara tiga saluran, yang merupakan bahagian yang paling penting untuk pertukaran.
Bandingkan juga jarak penderia yang diukur dalam darjah mekanikal dengan nilai yang dijangkakan untuk kiraan kutub: untuk reka bentuk empat kutub, ketiga-tiga penderia itu adalah 60 darjah mekanikal dan seterusnya. Jika satu penderia melaporkan logik tinggi secara berterusan walaupun kutub magnet bertentangan berada terus di hadapannya, gantikan IC penderia itu. Jika output mengikut medan tetapi ambang magnet adalah marginal, magnet dengan fluks pengekalan yang lebih kuat adalah penetapan biasa.
Mengapa penderia Hall penting dalam aplikasi penyejuk udara, kipas dan motor EC
Aplikasi dalam barisan produk syarikat menggambarkan perkaitan praktikal. Penyejuk udara penyejat adalah mesin ringkas, tetapi ia mewakili tugas motor yang menuntut: beban pendesak dengan kelajuan perlahan pada waktu malam, aliran udara tinggi pada sebelah petang, variasi voltan sesalur dan aliran udara lembap. Motor BLDC rotor luaran penderia memberikan tork berkelajuan rendah dan arah permulaan yang dijamin yang diperlukan oleh aplikasi. Pembinaan pemutar luaran memastikan pemegun dan papan Dewan dilindungi di dalam, di mana pemeluwapan dan pencemaran tidak boleh sampai ke elektronik. Dengan kawalan PWM disegerakkan ke keadaan Dewan, motor boleh memutarkan pendesak pada sebahagian kecil daripada kelajuan nominal tanpa terlalu panas, dan ia boleh memecut dengan cepat ke aliran udara maksimum apabila isyarat kawalan memerlukannya.
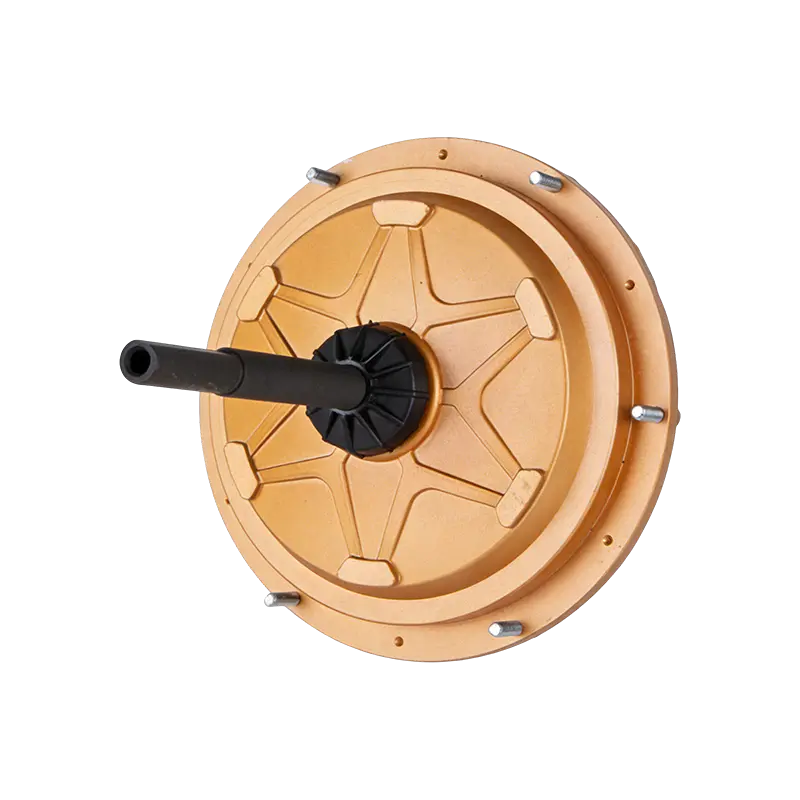
Motor kipas EC adalah kelas mesin yang sama; istilah EC merujuk kepada pertukaran elektronik yang menggantikan memberus mekanikal, iaitu apa yang dilaksanakan oleh pemacu BLDC penderia Dewan. Dalam motor kipas EC, penderia Hall menentukan sektor pemutar, pengawal menggunakan PWM, dan unit bersepadu mengawal kelajuan dan aliran udara terhadap titik set. Kelebihan kipas EC berbanding dengan kipas aruhan ialah kecekapan pada beban separa. Dengan melaraskan kitaran tugas PWM dan mengekalkan pertukaran melalui keadaan Dewan, motor kipas EC padat boleh memberikan kecekapan yang lebih baik dalam julat operasi yang luas. Untuk aplikasi kelas 350W pada bekalan 220V, motor kipas ECF35010 EC ialah contoh yang mewakili seni bina ini.
 ECF-350-10 220V 350W Motor Kipas EC Motor kipas EC 350W ini memberi contoh komutasi BLDC penderia Hall yang padat, memberikan kecekapan beban separa yang dipertingkatkan dan operasi yang senyap untuk sistem pengudaraan dalam persekitaran sensitif hingar. Lihat Produk →
Operasi senyap pada kelajuan rendah adalah satu lagi sebab reka bentuk penderia lebih disukai dalam peralatan pengudaraan. Pemacu BLDC tanpa sensor selalunya perlu memberi tenaga pada pasangan fasa untuk masa yang lebih lama dalam fasa permulaan satu langkah sebelum EMF belakang boleh dibaca, dan ini menghasilkan potongan keras dan bunyi klik. Motor penderia berubah-ubah pada sudut tork yang betul dari peralihan pertama, jadi daya stator adalah malar dan senyap. Inilah sebabnya mengapa reka bentuk motor BLDC bunyi rendah untuk rumah hijau, rumah ayam dan penyejuk kediaman bergantung pada penderia Hall dan bukannya penganggar EMF belakang tulen.
Dari perspektif pembina peralatan, bawa pulang adalah praktikal: motor BLDC penderia Dewan memudahkan pembangunan pengawal, meningkatkan kebolehpercayaan permulaan dan memastikan tork stabil pada kelajuan rendah, pada harga beberapa wayar tambahan. Untuk industri penyejuk udara dan kipas, ini hampir selalu merupakan perdagangan yang boleh diterima.
Kesimpulan
Sensor kesan Hall bukanlah aksesori misteri; ia adalah suis magnet selak kecil yang memberitahu pengawal sektor mana kitaran elektrik motor BLDC aktif. Tiga sensor pada jarak 120 darjah elektrik menjana enam kod binari; pengawal memetakan setiap kod ke salah satu daripada enam langkah pengaliran; dan motor bergerak dari sektor ke sektor dengan tork yang betul. Kesan fizikal adalah mudah, dan kejuruteraan praktikal adalah dalam penjajaran, pendawaian, ambang dan penapisan.
Apabila anda memilih motor untuk kipas, penyejat penyejat atau kipas EC, jangan anggap penderia Hall sebagai perincian yang tidak jelas. Kualiti dan susunannya menentukan sama ada motor dihidupkan setiap kali, sama ada ia berjalan dengan senyap pada kelajuan rendah, dan sejauh mana kebolehpercayaan pengawal boleh bertukar. Sahkan voltan, kelas kuasa, antara muka penderia dan perlindungan alam sekitar dan uji permulaan di bawah beban pendesak sebenar anda sebelum melakukan reka bentuk.
Berkaitan Produk
 Sedia Untuk Sesuaikan
Produk Motor Anda?
Kami adalah pengeluar motor profesional, memberikan kuasa yang berkuasa, stabil dan cekap teras untuk semua industri melalui ketukangan ketepatan dan inovasi.
Hubungi Kami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Alamat Syarikat
Hak Cipta © by Shengzhou Jiangxin Motor Technology Co., Ltd. Hak Cipta Terpelihara.
Pengeluar Motor Kipas Industri Borong