8, Jalan Duxiu San, Bandar Ganlin, Bandar Shengzhou, Bandar Shaoxing, Wilayah Zhejiang, China
Kategori Berita
Kategori Produk
Cara Mengira Kekerapan PWM untuk Motor BLDC: Empat Pemeriksaan Praktikal
Motor penyejuk udara BLDC pemutar luaran 600 W meninggalkan talian pemasangan berjalan pada pembawa 8 kHz. Di bangku ujian, bilah-bilah mengeluarkan rengekan keras, permukaan belitan naik 22 darjah C di atas suhu pengeluaran, dan jejak arus fasa menunjukkan jalur riak hampir separuh lebar daripada asas. Tiada yang rosak. Pemanduan hanya tidak pernah dipadankan dengan penggulungan.
Jawapan ringkas tentang cara mengira kekerapan PWM untuk motor BLDC ialah anda tidak memilih satu nombor, anda menyelesaikan untuk yang terbesar daripada tiga tingkat dan kemudian memeriksa siling. Lantai datang daripada pemalar masa elektrik penggulungan, riak arus puncak ke puncak yang dibenarkan, dan frekuensi elektrik (perubahan) motor pada kelajuan tertinggi. Siling datang daripada kehilangan pensuisan, masa mati, bajet pemacu pintu dan resolusi kaunter mikropengawal. Untuk motor kipas pemutar luar 220 V dalam kelas 350 W hingga 1500 W dengan 8 hingga 12 mH induktans fasa, tiga tingkat biasanya menumpu di suatu tempat antara 12 kHz dan 20 kHz. Untuk motor berkelajuan tinggi induktansi rendah dengan 100 hingga 200 mikrohenri fasa, aritmetik yang sama menolak anda kepada 40 kHz atau lebih, dan pemeriksaan siling mula menggigit keras.
Apa yang berikut ialah urutan pengiraan dalam susunan yang menghalang anda daripada masalah: kumpulkan data penggulungan yang boleh dipertahankan, kira potongan RL, kira lantai riak, kira lantai ulang-alik, kemudian uji nilai yang dipilih terhadap kehilangan dan siling masa sebelum anda menulisnya ke dalam perisian tegar.
Empat Frekuensi Berbeza Dipanggil "Frekuensi PWM"
Kebanyakan kekeliruan dalam topik ini datang daripada mencampurkan empat frekuensi berasingan yang semuanya muncul dalam pemacu BLDC. Hanya satu daripadanya dimuatkan ke dalam daftar pemasa.
| Kuantiti | Definisi | Nilai rujukan | Di mana ia ditetapkan |
|---|---|---|---|
| Kelajuan mekanikal | Putaran aci seminit | 1300 rpm | Keperluan permohonan |
| Kekerapan elektrik | rpm x pasangan tiang / 60 | 86.7 Hz (4 pasangan kutub) | Hasil daripada kelajuan dan kiraan magnet |
| Kadar langkah pertukaran | Enam langkah: 6 x frekuensi elektrik; kawalan berorientasikan medan: satu kemas kini sektor setiap kitaran elektrik | 520 Hz untuk enam langkah | Algoritma kawalan |
| Kekerapan pembawa | Kekerapan pensuisan peringkat kuasa | 12 hingga 20 kHz | Ini adalah nombor yang kami kira |
| Perintah PWM | Isyarat titik tetapan kelajuan atau tork dimasukkan ke dalam pemacu, berasingan daripada peringkat kuasa | 100 Hz hingga 2 kHz | Pengawal hos atau PLC |
Baris terakhir patut diberi amaran. Banyak kegagalan medan yang dipersalahkan pada "frekuensi PWM yang salah" ternyata menjadi masalah isyarat arahan. Pemacu yang menjangkakan arahan tugas 1 kHz, 10 hingga 90 peratus dan menerima isyarat 20 kHz akan sama ada mengabaikannya atau membaca kitaran tugas tersekat, kerana penapis input dan rutin penangkapan direka bentuk sekitar bentuk gelombang yang lebih perlahan. Semak spesifikasi antara muka sebelum anda menyentuh pembawa.
Langkah Pertama: Kumpulkan Data Penggulungan Yang Sebenarnya Anda Boleh Pertahankan
Pengiraan hanya sebaik nilai induktansi dan rintangan di belakangnya, dan lembaran data sering cuai dengan kedua-duanya. Tiga tabiat membuahkan hasil.
Ukur setiap fasa, bukan baris ke baris
Meter LCR yang diletakkan merentasi dua terminal membaca gabungan siri dua fasa. Untuk penggulungan wye seimbang nilai per fasa adalah separuh daripada bacaan itu, tetapi hanya jika pemutar pegun dan terminal ketiga terapung. Catat konvensyen yang anda gunakan, kerana ralat faktor dua di sini menganjak lantai riak dengan faktor dua.
Ukur pada kekerapan berhampiran pembawa yang anda maksudkan
Laminasi, arus pusar dan kesan kulit menjadikan frekuensi induktans bergantung. Penggulungan yang membaca 10 mH pada 100 Hz boleh membaca 8 mH pada 10 kHz dan 7 mH pada 20 kHz. Memandangkan riak ialah saiz yang anda lawan, gunakan nilai pada jalur frekuensi yang anda rancang untuk jalankan dan perhatikan kekerapan ujian meter pada helaian ujian.
Gunakan kes terburuk panas dan tepu
Rintangan kuprum meningkat kira-kira 0.393 peratus setiap darjah C. Rintangan fasa 1.10 ohm pada 25 darjah C menjadi kira-kira 1.42 ohm pada belitan 100 darjah C, yang menaikkan potongan RL sebanyak hampir 30 peratus. Kearuhan bergerak ke arah lain di bawah beban: pada arus berkadar dua kali, belitan kipas boleh kehilangan 30 hingga 50 peratus daripada kearuhan isyarat kecil apabila litar magnet menghampiri tepu, dan lantai riak meningkat secara berkadar. Audit kedua-dua lawatan.
Tulis lima nombor sebelum mengira apa-apa: rintangan setiap fasa pada 25 darjah C, kearuhan setiap fasa pada frekuensi pembawa yang dimaksudkan, kiraan magnet (pasangan kutub = magnet / 2), arus fasa undian, dan voltan bas DC termasuk kes realistik tertinggi. Motor 220 V yang disuap dari peringkat pembetulan faktor kuasa aktif melihat 380 hingga 400 V DC berbanding 310 V, yang merupakan penalti riak 25 peratus yang banyak prototaip pertama terlepas.
Langkah Kedua: Potongan RL Memberi Anda Had Bawah
Setiap fasa ialah perintang siri dan induktor, dan pasangan itu membentuk penapis laluan rendah tertib pertama. Kekerapan cutoffnya ialah:
f_c = R / (2 x pi x L)
Di bawah frekuensi ini, arus boleh mengikut purata arahan dalam kitaran pensuisan. Di atasnya, belitan mula meratakan voltan yang digunakan untuk anda. Peraturan praktikal yang dipetik secara meluas adalah untuk menjalankan pembawa pada sepuluh kali cutoff atau lebih, yang memberikan lebar jalur yang cukup kepada gelung semasa untuk memegang nilai yang diarahkan dan mengekalkan bentuk gelombang semasa daripada ketinggalan arahan voltan oleh sudut fasa yang besar.
Perhatikan apa yang bukan potongan itu sendiri. Formula f = R / (2 x pi x L) yang beredar di forum ialah cutoff, bukan pembawa yang disyorkan. Menjalankan motor BLDC pada frekuensi pemotongan RL sendiri menghasilkan riak tork yang berat dan bunyi yang boleh didengar, kerana belitan tidak dapat melicinkan apa-apa pada kadar itu.
Menggunakan motor rujukan: R = 1.10 ohm pada 25 darjah C, L = 8 mH diukur pada 10 kHz. Pemalar masa ialah 8 mH / 1.10 ohm = 7.3 ms, dan f_c = 1 / (2 x pi x 7.3 ms) = 21.9 Hz. Sepuluh kali ganda iaitu 219 Hz. Dibetulkan kepada belitan panas 1.42 ohm, potongan ialah 28.3 Hz dan lantai sepuluh kali ialah 283 Hz.
Untuk motor kipas aruhan sederhana, lantai RL adalah tidak penting. Ia hanya menjadi pengikatan pada mesin kearuhan sangat rendah, dan pada motor di mana pereka bentuk sengaja menambah kearuhan siri. Anggap ia sebagai lantai kewarasan, bukan jawapannya.
Langkah Tiga: Riak Semasa Menetapkan Lantai Sebenar
Ini ialah pengiraan yang sebenarnya menentukan nombor untuk kebanyakan pemacu. Dalam satu tempoh pensuisan, voltan yang dikenakan mengecas kearuhan belitan, dan arus riak puncak ke puncak ialah:
delta_I = V_bas x D x (1 - D) / (L x f_pwm)
di mana D ialah tugas serta-merta kaki itu. Ungkapan memuncak pada D = 0.5, yang memudahkan kes terburuk kepada V_bus / (4 x L x f_pwm). Disusun semula untuk kekerapan yang anda perlukan:
f_pwm lebih besar daripada atau sama dengan V_bus / (4 x L x delta_I_allow)
Pilih delta_I_allow sebagai sebahagian kecil daripada arus fasa terkadar. Sepuluh hingga dua puluh peratus mengekalkan kehilangan besi dan tembaga sederhana dan memberikan gelung semasa sasaran mudah; melebihi tiga puluh peratus anda mula melihat pemanasan tambahan, bunyi yang boleh didengar dan, dalam pemacu tanpa sensor, pemerhatian EMF belakang yang lebih bising.
Motor rujukan sekali lagi: V_bus 310 V DC, L 8 mH, arus fasa berkadar 2.5 A, riak dibenarkan 20 peratus, jadi delta_I_allow = 0.5 A puncak ke puncak.
f_pwm lebih besar daripada atau sama dengan 310 / (4 x 0.008 x 0.5) = 310 / 0.016 = 19,375 Hz
Itu membundarkan kepada 20 kHz. Pada 12 kHz motor yang sama membawa 0.81 A riak, kira-kira 32 peratus penarafan, dan pada 8 kHz ia membawa 0.97 A, hampir 39 peratus. Itulah jalur riak yang kelihatan pada pemacu yang gagal dari perenggan pembukaan, dan ia menerangkan kedua-dua rengekan dan tambahan 22 darjah C.
Tiga pembetulan menambah baik anggaran. Modulasi ruang-vektor dengan suntikan harmonik ketiga menghasilkan kira-kira 15 peratus kurang riak kes terburuk daripada ungkapan sinusoidal di atas, jadi anggaran 20 kHz selalunya berkelakuan seperti 18 kHz. Jika motor berjalan pada indeks modulasi rendah untuk kebanyakan tugasnya, kes terburuk pada D = 0.5 mungkin tidak pernah berlaku pada titik operasi, dan anda boleh menukar beberapa margin riak untuk kehilangan pensuisan yang lebih rendah. Sebaliknya, jika motor mesti bertahan dalam pemutar terkunci atau voltan yang dalam kendur, tugas akan menyapu 0.5 dan kes yang paling teruk menjadi nyata.
Langkah Empat: Kekalkan Kitaran Penukaran yang Cukup bagi setiap Langkah Pertukaran
Pembawa juga perlu pantas berbanding dengan frekuensi elektrik motor, jika tidak, pemacu mempunyai terlalu sedikit peluang bagi setiap sektor untuk mengawal arus. Kira frekuensi elektrik dahulu:
f_elec = rpm x pasangan tiang / 60
Untuk motor rujukan pada 1300 rpm dengan empat pasang kutub, f_elec = 86.7 Hz. Dalam pergantian enam langkah setiap kitaran elektrik mengandungi enam langkah, jadi kadar langkah ialah 520 Hz. Garis panduan biasa ialah sekurang-kurangnya sepuluh, sebaik-baiknya dua puluh, tempoh PWM setiap langkah pertukaran, yang meletakkan lantai pada 5.2 hingga 10.4 kHz. Perhatikan bahawa ini kini melebihi tingkat RL dan menghampiri lantai riak, itulah sebabnya pemacu kipas dalam kelompok kelas ini sekitar 12 hingga 16 kHz.
Kawalan berorientasikan medan mempunyai kekangan yang sedikit berbeza. Gelung semasa biasanya mengemas kini sekali setiap tempoh pembawa, jadi pembawa mestilah sekurang-kurangnya sepuluh kali frekuensi elektrik untuk memastikan gelung stabil pada kelajuan tertinggi, dan banyak lagi jika anda mahukan riak tork rendah pada kelajuan rendah. Penderiaan arus shunt tunggal menambah had yang lebih keras: shunt hanya boleh dibaca semasa tetingkap yang ditentukan dalam tempoh pensuisan, jadi pada tugas yang sangat tinggi tetingkap ukuran mengecut dan pemacu sama ada melangkau ukuran atau menurunkan pembawa.
Motor berkelajuan tinggi melanggar garis panduan sepenuhnya. Motor 20,000 rpm dengan empat pasang kutub mempunyai f_elec = 1333 Hz dan kadar enam langkah 8 kHz. Menuntut dua puluh tempoh PWM setiap langkah akan memerlukan 160 kHz, yang tidak praktikal untuk jambatan transistor bipolar pintu terlindung dan mahal walaupun dengan silikon karbida. Pemacu sebenar dalam rejim itu bertukar kepada satu nadi berkesan setiap langkah pertukaran, menyegerakkan PWM ke acara pertukaran dan bukannya berjalan percuma. Titik yang lebih luas adalah: jika frekuensi elektrik anda menghampiri beberapa kilohertz, pengiraan pembawa mesti dilakukan bersama-sama dengan skema modulasi, bukan secara berasingan.
Jika anda mahukan urutan pensuisan dan pemasaan sektor dengan lebih mendalam, penjelasan ini tentang bagaimana pengawal BLDC menukar PWM kepada pertukaran berjalan melalui corak pintu langkah demi langkah.
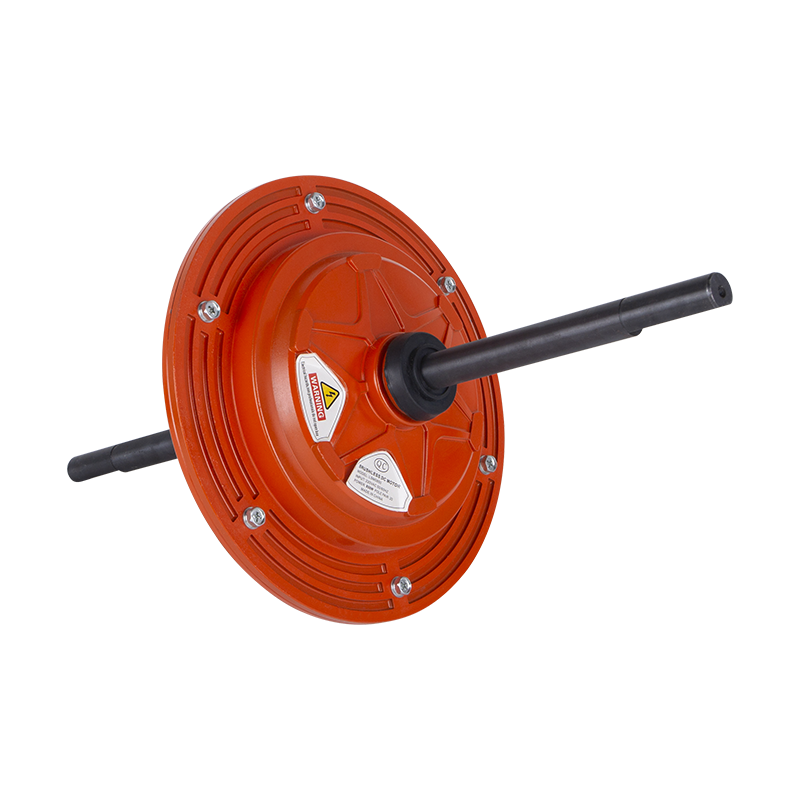
Mengambil motor kipas rujukan sebagai satu kes, reka bentuk pemutar luaran 220 V 600 W dalam siri DC149 adalah padanan realistik untuk nombor ini, dan data penggulungannya yang diterbitkan ialah semakan silang yang berguna terhadap ukuran bangku anda sendiri.
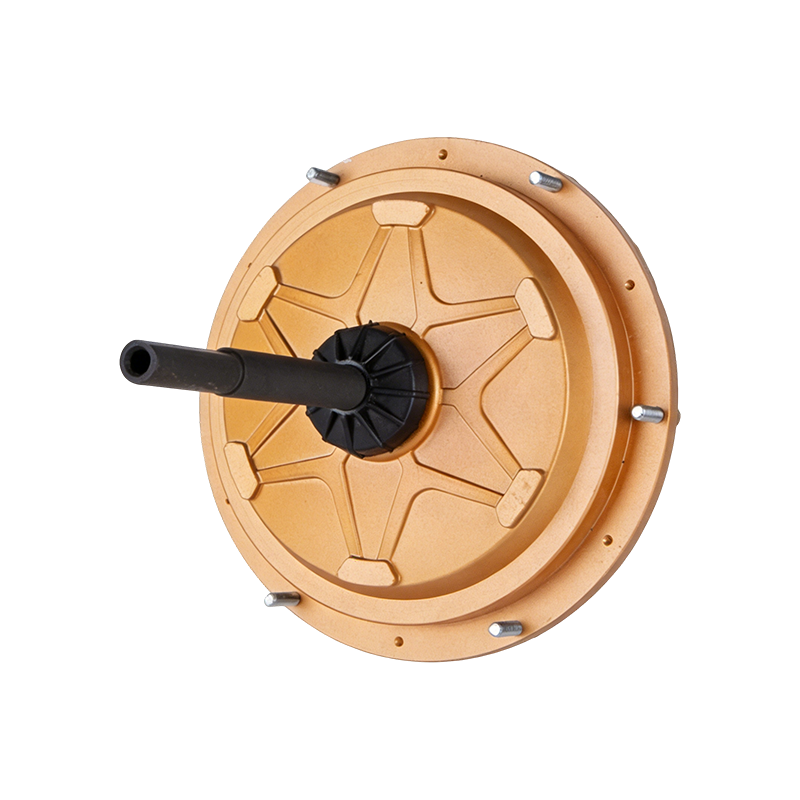 DC149 220 V 600 W Motor Penyejuk Udara BLDC Pemutar Luaran Motor BLDC pemutar luar 220 V 600 W untuk penyejuk udara, dengan data penggulungan yang diterbitkan yang boleh disemak silang terhadap ukuran bangku. Lihat Produk →
Langkah Kelima: Uji Calon Terhadap Siling
Setelah lantai diketahui, had atas menentukan jumlah margin yang anda mampu. Empat kekangan penting, dan dua yang pertama biasanya mengikat dahulu.
Kehilangan penukaran
Anggaran kasar setiap peranti ialah P_sw = 0.5 x V_bas x I_fasa x (t_on t_off) x f_pwm. Dengan bas 310 V, arus fasa puncak 3.5 A, 100 ns gabungan masa peralihan dan pembawa 16 kHz, setiap peranti melesap kira-kira 0.87 W daripada pensuisan sahaja. Pada 20 kHz yang menjadi 1.08 W, dan pada 8 kHz ia jatuh kepada 0.43 W. Darab dengan bilangan peranti yang aktif dalam skim modulasi anda, tambah kehilangan pengaliran dan periksa terhadap rintangan haba pakej dan sink haba. Margin simpang 25 darjah C pada ambien yang paling teruk ialah sasaran reka bentuk yang munasabah, dan ia adalah nombor yang biasanya membunuh pelan 40 kHz yang bercita-cita tinggi pada papan yang disejukkan secara semula jadi.
Masa mati dan lebar nadi minimum
Masa mati ialah cukai tetap pada kitaran tugas. Pada 16 kHz tempohnya ialah 62.5 mikrosaat, jadi masa mati 1 mikrosaat berharga 1.6 peratus daripada tempoh itu; pada 5 peratus tugas perintah iaitu ralat 32 peratus dalam voltan yang digunakan, menghasilkan herotan semasa dan riak tork berkelajuan rendah. Masa mati yang lebih pendek mengurangkan ralat tetapi meningkatkan risiko menembak melalui apabila suhu simpang meningkat dan kelewatan peranti hanyut. Banyak pemacu gerbang juga menentukan denyut input minimum, biasanya 50 hingga 200 ns, yang mengehadkan julat tugas yang boleh digunakan pada frekuensi pembawa yang tinggi.
Resolusi pemasa
Pemasa 100 MHz dalam mod sejajar tengah memberikan 6250 kiraan setiap tempoh pada 16 kHz, jadi langkah tugas adalah kira-kira 0.016 peratus. Pada 80 kHz pemasa yang sama menghasilkan 1250 kiraan dan 0.08 peratus langkah. Kedua-duanya boleh dilaksanakan, tetapi kes kasar mengehadkan peraturan arus halus pada beban ringan.
Bunyi akustik dan EMC
Jalur 8 hingga 12 kHz ialah tempat yang paling teruk untuk digunakan untuk pendengaran manusia, yang merupakan salah satu sebab bunyi pemacu 8 kHz sangat tidak menyenangkan. Beralih ke 16 kHz membantu kebanyakan orang dewasa tetapi bukan semua orang; 20 kHz dan ke atas biasanya tidak boleh didengar tetapi menolak kehilangan dan pelepasan terpancar ke atas. Modulasi pembawa rawak atau dithered menyebarkan spektrum dan mengeluarkan nada tulen, dengan kos riak arus yang lebih tinggi sedikit dan skema pensampelan arus yang lebih kompleks. Di bahagian EMC, frekuensi pembawa yang lebih tinggi menjadikan penapis input dan kabel motor berkelakuan lebih teruk, jadi reka bentuk yang lulus pada 12 kHz tidak mematuhi secara automatik pada 24 kHz.
Perbandingan Berfungsi Merentas Dua Kelas Motor
Empat cek yang sama menghasilkan jawapan yang sangat berbeza bergantung pada kearuhan penggulungan. Jadual di bawah menjalankan motor kipas aruhan sederhana dan motor kelajuan tinggi aruhan rendah melalui aritmetik yang serupa.
| Parameter | Motor kipas penyejuk udara | Motor blower berkelajuan tinggi |
|---|---|---|
| bas DC | 310 V | 48 V |
| Rintangan fasa pada 25 C | 1.10 ohm | 0.05 ohm |
| Kearuhan fasa pada pembawa | 8 mH | 120 mikrohenry |
| pasangan tiang | 4 | 4 |
| Kelajuan maksimum | 1300 rpm | 20,000 rpm |
| Arus fasa yang dinilai | 2.5 A | 20 A |
| Potongan RL | 21.9 Hz | 66 Hz |
| Sepuluh kali tingkat RL | 219 Hz | 663 Hz |
| Riak yang dibenarkan (20 peratus, 15 peratus) | 0.5 A | 3 A |
| Lantai riak | 19.4 kHz | 33.3 kHz |
| Kekerapan elektrik at top speed | 86.7 Hz | 1333 Hz |
| Lantai pertukaran (20 noktah setiap langkah) | 10.4 kHz | 160 kHz, tidak boleh dicapai |
| Pembawa terpilih | 20 kHz | 40 kHz dengan PWM disegerakkan kepada pertukaran |
Lajur berkelajuan tinggi adalah yang lebih instruktif. Lantai riaknya 33 kHz sudah tinggi untuk jambatan 48 V, dan garis panduan pertukaran tidak dapat dicapai, jadi reka bentuk perlu menerima lebih sedikit tempoh PWM setiap langkah dan mengimbangi dengan pemasaan gelung arus yang lebih ketat dan penapisan EMF belakang yang lebih baik. Itu adalah kompromi kejuruteraan biasa, bukan satu kesilapan, tetapi ia harus menjadi satu kompromi yang sedar. Jika anda membeli motor sedemikian dengan pengawal bersepadu, kompromi sudah dimasukkan ke dalam perisian tegar dan anda tidak boleh mengubahnya.
Maksud Pemacu Bersepadu untuk Pengiraan Anda
Banyak motor kipas dan penyejuk udara kini dihantar dengan penyongsang dipasang pada perisai hujung, dan kekerapan pembawa ditetapkan pada apa sahaja pilihan pengeluar pemacu, biasanya 16 hingga 20 kHz. Bagi pembeli, aritmetik di atas menjadi latihan pengesahan dan bukannya latihan reka bentuk.
Minta kekerapan pensuisan secara bertulis, dan tanya sama ada ia tetap atau boleh dikonfigurasikan. Kemudian tanya dua soalan yang mendedahkan sama ada nombor itu dipilih secara sengaja: apakah riak puncak ke puncak yang diukur pada beban undian dan apakah margin suhu simpang pada ambien undian maksimum. Pembekal yang boleh menjawab kedua-duanya telah membuat pengiraan. Pembekal yang hanya memetik kekerapan tidak.
Juga sahkan PWM yang diterangkan oleh lembaran data. Motor kipas yang diubah suai secara elektronik dalam kelas 350 W hingga 1500 W biasanya menerima analog 0 hingga 10 V atau arahan PWM frekuensi rendah semasa menjalankan pembawa dalaman tetap, dan mengelirukan kedua-duanya akan menghasilkan masalah pentauliahan yang kelihatan seperti kerosakan perisian tegar.
Untuk pemasangan 380 V di mana pemacu sudah disepadukan dan pembawa dibetulkan, semakan praktikal adalah sama ada kearuhan belitan dan riak yang diterbitkan adalah konsisten pada pembawa itu, yang merupakan soalan yang patut dikemukakan kepada pembekal motor kipas 380 V 1500 W EC.
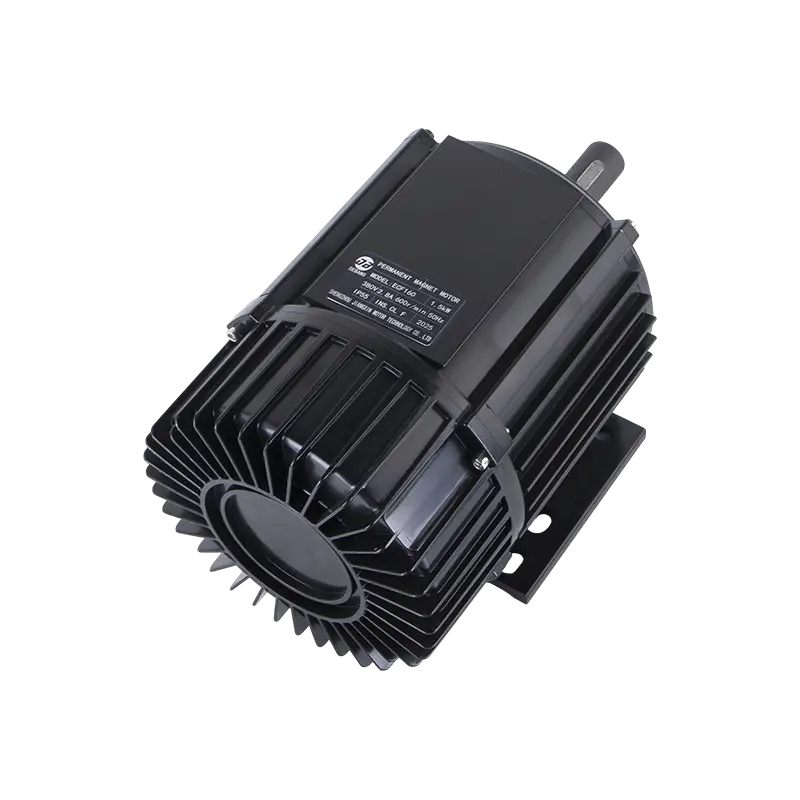 Motor Kipas EC ECF160 380 V 1500 W EC untuk Penyejuk Penyejatan Motor kipas 380 V 1500 W EC untuk penyejuk penyejat; kearuhan penggulungannya dan riak yang diterbitkan boleh diperiksa pada pembawa tetap. Lihat Produk →
Pengesahan di Bangku: Empat Ukuran Yang Menyelesaikan Hujah
Pengiraan menyempitkan medan; pengukuran memilih pemenang. Jalankan empat ujian ini pada kekerapan calon dan pada satu langkah di kedua-dua belahnya, contohnya 12, 16 dan 20 kHz.
- Riak semasa. Tangkap arus fasa dengan shunt berkompensasi atau probe lebar jalur tinggi, pada beban 25 peratus, 50 peratus dan 100 peratus. Bandingkan jalur puncak ke puncak dengan nilai yang dibenarkan anda. Perhatikan riak yang tumbuh lebih cepat daripada yang diramalkan dengan beban, yang menandakan ketepuan induktansi.
- Penggulungan dan suhu peranti. Rendam pada beban terkadar sehingga suhu stabil, kemudian bandingkan dua atau tiga calon. Perbezaan 2 hingga 4 darjah C dalam kenaikan belitan antara 16 dan 20 kHz adalah tipikal dan memberitahu anda apa yang dibeli oleh kerugian pensuisan tambahan.
- Kecekapan pada titik operasi. Ukur kuasa DC input dan aci atau kuasa udara pada kitaran tugas sebenar aplikasi, bukan pada satu titik nominal. Beban kipas mengikut undang-undang kiub, jadi kebanyakan tenaga tahunan dibelanjakan jauh di bawah kelajuan penuh, di mana pembawa dan skema modulasi lebih penting daripada pada beban berkadar.
- Sapuan akustik. Jalankan motor dari 10 hingga 100 peratus kelajuan pada setiap pembawa calon dan dengar nada. Beri perhatian kepada resonans struktur dalam perumahan kipas, kerana pembawa yang senyap pada satu kelajuan boleh merangsang resonans kurungan pada yang lain.
Simpan helaian ukuran dengan rekod reka bentuk. Apabila pelanggan melaporkan aduan bunyi dua tahun kemudian, perbezaan antara pilihan 16 kHz yang disengajakan dan yang tidak disengajakan menjadi sangat ketara.
Kesilapan Yang Berulang Dalam Projek Sebenar
- Menggunakan kearuhan lembaran data tanpa kekerapan ujian. Nilai yang diambil pada 100 Hz boleh melebihkan prestasi riak sebanyak 20 peratus atau lebih.
- Melupakan bas pembetulan faktor kuasa. Skala riak dengan voltan bas, jadi motor 220 V pada pautan DC 390 V membawa 26 peratus lebih riak daripada motor yang sama pada pautan 310 V.
- Saiz pada 25 darjah C sahaja. Rintangan panas meningkatkan potongan RL, dan ketepuan merendahkan kearuhan; kedua-duanya menolak lantai riak ke atas.
- Dengan mengandaikan pembawa yang lebih tinggi sentiasa lebih baik. Melebihi kira-kira 24 kHz pada papan yang disejukkan secara semula jadi, kehilangan pensuisan dan herotan masa mati selalunya lebih mahal daripada pembelian peningkatan riak.
- Mengelirukan arahan PWM dengan pembawa. Ia adalah isyarat yang berbeza dengan spesifikasi yang berbeza, dan ketidakpadanan kelihatan seperti kesalahan kawalan.
- Menukar pembawa tanpa menala semula gelung semasa. Keuntungan gelung yang sesuai dengan 8 kHz biasanya terlalu agresif pada 20 kHz, dan gejalanya ialah ayunan di bawah langkah beban.
Di mana Pengiraan Mendarat dalam Amalan
Untuk penyejuk udara penyejatan atau kipas industri motor kewajipan dalam julat 350 W hingga 1500 W dengan 6 hingga 12 mH induktansi fasa, aritmetik menumpu pada 12 hingga 20 kHz, dan 16 kHz adalah lalai yang munasabah dengan 20 kHz sebagai laluan naik taraf apabila riak atau hingar menuntutnya. Di bawah 8 kHz, belitan aruhan sederhana membawa terlalu banyak riak untuk kekal senyap dan sejuk. Di atas 24 kHz, kos pensuisan dan masa mati biasanya melebihi faedah pada jambatan yang disejukkan perolakan. Untuk motor berkelajuan tinggi, induktans rendah lantai naik kepada 30 hingga 40 kHz dan skema modulasi perlu dipertimbangkan semula pada masa yang sama.
Apabila motor dan pemacu ditentukan bersama-sama, susunan paling bersih adalah untuk menetapkan pembawa, menerbitkan kearuhan belitan dan rintangan pada pembawa itu, dan nyatakan riak pada beban terkadar. Untuk motor penyejuk udara pemutar luaran 220 V 1500 W yang menjalankan pembawa dalaman tetap, kombinasi itu yang menjadikan bunyi bising dan gelagat terma boleh diramal sebelum prototaip pertama dibina.
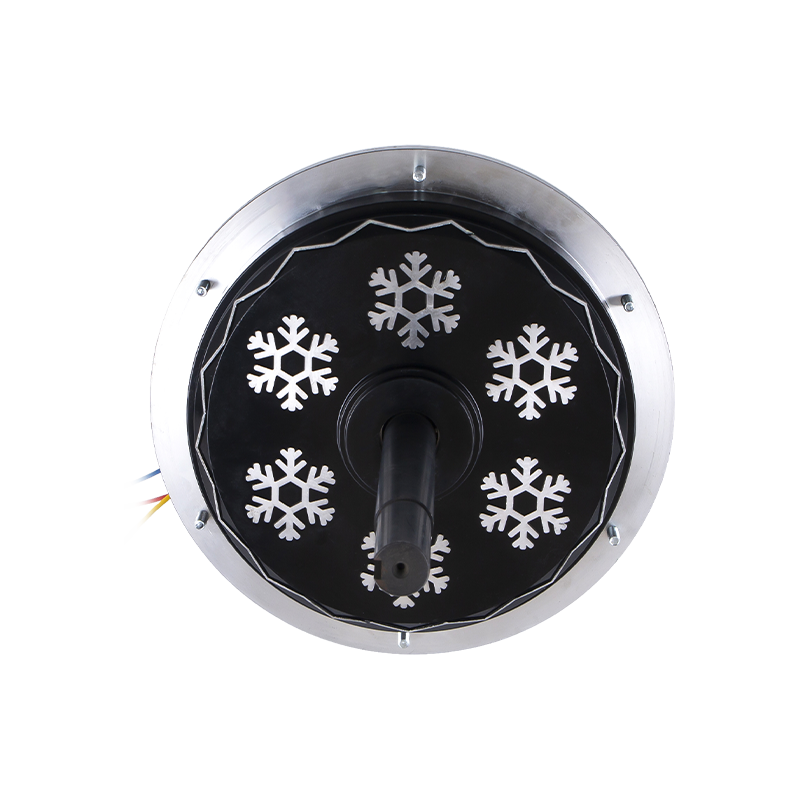 DC198 220 V 1500 W Pemutar Luaran Motor Penyejuk Udara BLDC 220 V 1500 W motor penyejuk udara BLDC pemutar luaran untuk pemacu pembawa tetap berpasangan, di mana kearuhan belitan dan riak beban terkadar membuat bunyi dan gelagat terma boleh diramal. Lihat Produk →
Senarai semak kerja adalah pendek. Ukur kearuhan per fasa pada frekuensi pembawa anda dan pada keadaan panas dan tepu. Kira potongan RL dan darab dengan sepuluh. Kira lantai riak dari V_bus / (4 x L x delta_I_allow) pada D = 0.5. Kira frekuensi elektrik dan sahkan anda masih mendapat sepuluh atau lebih tempoh penukaran bagi setiap langkah pertukaran, atau tukar skema modulasi jika anda tidak melakukannya. Kemudian semak kehilangan pensuisan, masa mati dan resolusi pemasa pada nilai yang dipilih, dan sahkan dengan sapuan bangku merentasi tiga frekuensi calon. Lakukan itu sekali bagi setiap pasangan pacuan motor dan soalan itu berhenti menjadi tekaan.
Berkaitan Produk
 Sedia Untuk Sesuaikan
Produk Motor Anda?
Kami adalah pengeluar motor profesional, memberikan kuasa yang berkuasa, stabil dan cekap teras untuk semua industri melalui ketukangan ketepatan dan inovasi.
Hubungi Kami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Alamat Syarikat
Hak Cipta © by Shengzhou Jiangxin Motor Technology Co., Ltd. Hak Cipta Terpelihara.
Pengeluar Motor Kipas Industri Borong