8, Jalan Duxiu San, Bandar Ganlin, Bandar Shengzhou, Bandar Shaoxing, Wilayah Zhejiang, China
Kategori Berita
Kategori Produk
EMF Belakang Motor BLDC: Cara Mengira Ia Daripada Kelajuan, Kv dan Fluks
Motor kipas BLDC 48 V sedang berjalan pada 3,000 rpm, dan osiloskop menunjukkan bentuk gelombang garis-ke-garis puncak 30 V. Ambang sifar lintasan tanpa sensor pengawal ditetapkan hampir separuh daripada bas DC. Adakah motor akan dimulakan dengan pasti, dan adakah voltan yang diukur sebenarnya adalah EMF belakang? Jawapannya bergantung pada cara pemalar EMF belakang ditakrifkan, sama ada nilai itu fasa atau baris ke baris, dan sama ada ia adalah puncak atau RMS. Mendapatkan definisi tersebut secara salah boleh menukar pengiraan mudah kepada tetapan pengawal yang salah atau susunan motor yang tidak sepadan.
Jawapan ringkasnya ialah: hitung kembali EMF daripada E = Ke × ω , di mana Ke ialah pemalar EMF belakang dan ω ialah kelajuan sudut mekanikal. Gunakan asas fasa/garisan dan puncak/RMS yang sama sebagai pemalar. Jika hanya Kv yang ada, tukar dahulu. Jika motor sudah berada di atas bangku, ukur bentuk gelombang dan hitung Ke dari kelajuan yang diketahui. Bahagian di bawah menunjukkan setiap kaedah, penukaran unit yang menyebabkan kebanyakan ralat dan semakan yang patut dilakukan sebelum pesanan pembelian dikeluarkan.
Formula Teras dan Maksud Setiap Simbol
Untuk pengiraan lulus pertama, gunakan borang mekanikal:
E fasa, puncak = Ke fasa, puncak × ω m
Di sini, ω m ialah kelajuan aci dalam radian sesaat: ω m = 2πn / 60, dengan n dalam rpm. Ke mesti dalam V per rad/s. Jika lembaran data memberikan Ke dalam V/krpm, V/rpm atau Kv dalam rpm/V, tukarkannya sebelum mendarab. Persamaan yang sama berfungsi untuk motor BLDC trapezoid dan mesin PM sinusoidal, tetapi tafsiran bentuk gelombang berubah: untuk motor trapezoid, gunakan amplitud atas rata; untuk motor sinusoidal, gunakan peak atau RMS secara konsisten.
Untuk mesin sinusoidal dengan hubungan fluks yang diketahui, bentuk fizikalnya ialah:
E fasa, puncak = p × λ m × ω m
di mana p ialah bilangan pasangan kutub dan λ m ialah pautan fluks puncak setiap fasa dalam lilitan Wb. Nilai fasa RMS ialah E fasa, puncak / √2. Untuk voltan sinusoidal talian ke talian, darabkan nilai RMS fasa dengan √3. Untuk motor trapezoid enam langkah, bahagian atas rata garis-ke-garis selalunya hampir dua kali ganda nilai atas rata fasa, tetapi sahkan bentuk gelombang kerana hubungan yang tepat bergantung pada susunan pergantian dan penggulungan.
| Kuantiti | Simbol | Unit | Apa yang perlu disahkan |
|---|---|---|---|
| Kelajuan mekanikal | n | rpm | Kelajuan aci, bukan frekuensi elektrik |
| Kelajuan sudut | ω m | rad/s | ω m = 2πn / 60 |
| Pemalar EMF belakang | Ke | V/(rad/s) | Fasa atau baris ke baris; puncak atau RMS |
| Fasa belakang EMF | E ph | V | Gunakan asas yang sama seperti Ke |
| EMF belakang talian ke baris | E LL | V | √3 untuk RMS sinusoidal; kira-kira 2× bahagian atas rata untuk trapezoid |
| Kekerapan elektrik | f e | Hz | f e = p × n / 60 |
Menukar Unit Kv, Ke dan Helaian Data Tanpa Kesilapan yang Mahal
Kv biasanya dinyatakan dalam rpm per volt. Untuk pengiraan gaya DC tanpa beban, pemalar EMF belakang dalam V/(rad/s) ialah:
Ke = 60 / (2π × Kv) = 9.549 / Kv
Jika Kv ialah 100 rpm/V, Ke ialah kira-kira 0.0955 V/(rad/s). Pada 3,000 rpm, ω m ialah 314.16 rad/s, jadi EMF belakang yang dikira ialah kira-kira 30.0 V. Jika lembaran data mentakrifkan Kv pada asas baris ke baris, 30.0 V itu ialah nilai baris ke baris. Jika Kv berasaskan fasa, ia adalah nilai fasa. Nombornya sama hanya apabila asasnya sama.
Untuk motor industri, Ke sering diberikan dalam V/krpm. Tukarkannya dengan membahagikan dengan 104.72, kerana 1,000 rpm bersamaan dengan 104.72 rad/s. Oleh itu, A Ke 12 V/krpm ialah 0.1146 V/(rad/s). Pada 1,500 rpm, EMF belakang ialah 0.1146 × 157.08 = 18.0 V pada asas fasa/baris yang sama seperti lembaran data.
Risiko pembelian biasa ialah pembekal yang memetik "Ke = 0.12" tanpa unit. Adakah itu V/rpm, V/(rad/s), V/krpm, puncak fasa atau RMS baris ke baris? Faktor 2 atau √3 boleh disembunyikan dalam nombor tunggal itu. Minta definisi secara bertulis, dan minta bentuk gelombang dan kelajuan ujian yang digunakan untuk mendapatkannya. Jika motor bertujuan untuk kawalan tanpa sensor, minta juga EMF belakang pada kelajuan operasi minimum, bukan sahaja pada kelajuan terkadar.
Mengira Dari Dimensi Fizikal dan Hubungan Fluks
Apabila prototaip tidak mempunyai lembaran data yang berguna, pautan fluks ialah laluan paling langsung. Jika pasukan reka bentuk mengetahui hubungan fluks puncak setiap fasa, gunakan E fasa, puncak = p × λ m × ω m . Contohnya, p = 4, λ m = 0.05 Wb-putaran, dan n = 1,500 rpm memberikan ω m = 157.08 rad/s. EMF belakang fasa puncak ialah 4 × 0.05 × 157.08 = 31.4 V. Nilai fasa RMS ialah 22.2 V, dan nilai RMS garis-ke-garis sinusoidal ialah 38.5 V.
Jika pautan fluks tidak tersedia tetapi litar belitan dan magnet diketahui, pengiraan boleh dibina daripada lilitan setiap fasa, faktor belitan, fluks jurang udara setiap kutub, dan kelajuan. Dalam amalan, ketidakpastian dalam ketumpatan fluks celah udara, faktor susun laminasi dan kesan penggulungan akhir adalah cukup besar sehingga nilai yang dikira harus dianggap sebagai anggaran reka bentuk. Angin sampel, putarkannya pada kelajuan yang selamat, dan ukur bentuk gelombang. Pengukuran itu juga merupakan cara terpantas untuk mengesahkan sama ada bentuk gelombang yang dimaksudkan lebih dekat kepada sinusoidal atau trapezoid. Untuk latar belakang tentang pergantian dan tingkah laku bentuk gelombang, Artikel prinsip kerja BLDC adalah rujukan yang berguna.
Kaedah Pengukuran: Skop, Gerudi, dan Putaran Tanpa Beban Selamat
Di bangku simpanan, cabut pengawal dan putar motor dengan gerudi, mesin pelarik atau motor lain. Ukur voltan talian ke talian dengan probe pembezaan atau input osiloskop terpencil. Jangan melebihi penarafan mod biasa siasatan, dan jangan sambungkan probe osiloskop yang dibumikan ke jambatan tiga fasa hidup. Pada kelajuan yang diketahui, tangkap bentuk gelombang dan rekod sama ada amplitud atas rata atau puncak sinusoidal dan nilai RMS, bergantung pada jenis motor.
Kira Ke daripada voltan dan kelajuan yang diukur: Ke = E diukur / ω m . Kemudian sahkan frekuensi elektrik dengan f e = p × n / 60. Motor empat kutub-pasangan berputar pada 1,200 rpm harus menunjukkan frekuensi elektrik 80 Hz, atau tempoh 12.5 ms. Jika kekerapan salah, periksa kiraan tiang atau kelajuan aci sebenar. Jika amplitud lebih rendah daripada jangkaan, periksa pengecilan probe, sambungan belitan, dan sama ada pengukuran adalah fasa atau garisan ke garisan.
Untuk semakan pengeluaran pantas, putar pada kelajuan tetap yang rendah, rekod voltan talian puncak ke puncak, dan bandingkan dengan sampel yang diketahui baik. Ini tidak menggantikan ujian motor penuh, tetapi ia menangkap lilitan belitan yang salah, fasa terbalik, dan masalah magnet sebelum motor sampai ke garisan pemasangan. Pastikan kelajuan ujian jauh di bawah kelajuan undian maksimum dan gunakan lekapan ujian berkawal.
Mengapa Voltan Terminal Bukan EMF Belakang Dibawah Beban
Tanpa beban, voltan terminal hampir dengan EMF belakang kerana arusnya kecil. Di bawah beban, voltan yang digunakan mesti mengatasi kembali EMF, kejatuhan rintangan, dan kejatuhan induktif: V fasa = E fasa I × R L × di/dt. Motor dengan rintangan fasa 0.5 Ω yang membawa 10 A mempunyai kejatuhan rintangan 5 V sebelum sebarang kehilangan kearuhan atau penyongsang dipertimbangkan. Itulah sebabnya pengiraan yang dibuat daripada bas DC sahaja boleh melebihkan kelajuan yang ada atau meremehkan arus pada beban tertentu.
Operasi PWM menambah lapisan lain. Penyongsang menggunakan voltan yang dicincang, dan riak arus motor bergantung pada frekuensi pensuisan dan kearuhan. Penurunan diod, masa mati dan rintangan kabel juga mengeluarkan margin voltan. Untuk kawalan tanpa sensor, pembanding sifar lintasan melihat bentuk gelombang terminal, bukan sumber EMF belakang yang ideal. Penapis yang digunakan untuk mengeluarkan bunyi PWM memperkenalkan kelewatan fasa, dan kelewatan menjadi lebih penting apabila frekuensi elektrik meningkat. Kira EMF kembali yang dijangka pada kelajuan minimum dan maksimum, kemudian semak ambang pembanding dan kelewatan penapis terhadap nilai tersebut.
Meletakkan Pengiraan ke dalam Siasatan Motor
Siasatan berguna menyatakan EMF belakang yang diperlukan pada kelajuan yang ditentukan, julat bas DC, asas fasa/garisan dan toleransi yang boleh diterima. Sebagai contoh: "Pada 2,400 rpm, garis ke garisan puncak belakang EMF mestilah 42 V ±5%, diukur dengan motor pada 25 °C dan didorong oleh penggerak utama luaran." Itu lebih jelas daripada meminta "motor 0.2 Ke" kerana ia menghilangkan kekaburan unit sebelum sampel dibina. Jika motor adalah untuk aplikasi kipas atau penyejuk udara, nyatakan juga lengkung beban dan kelajuan minimum di mana permulaan tanpa sensor mesti berfungsi.
Untuk tugas penyejuk udara, motor BLDC pemutar luaran boleh memudahkan pakej mekanikal kerana kipas boleh dipasang terus ke pemutar. Pilihan perwakilan ialah 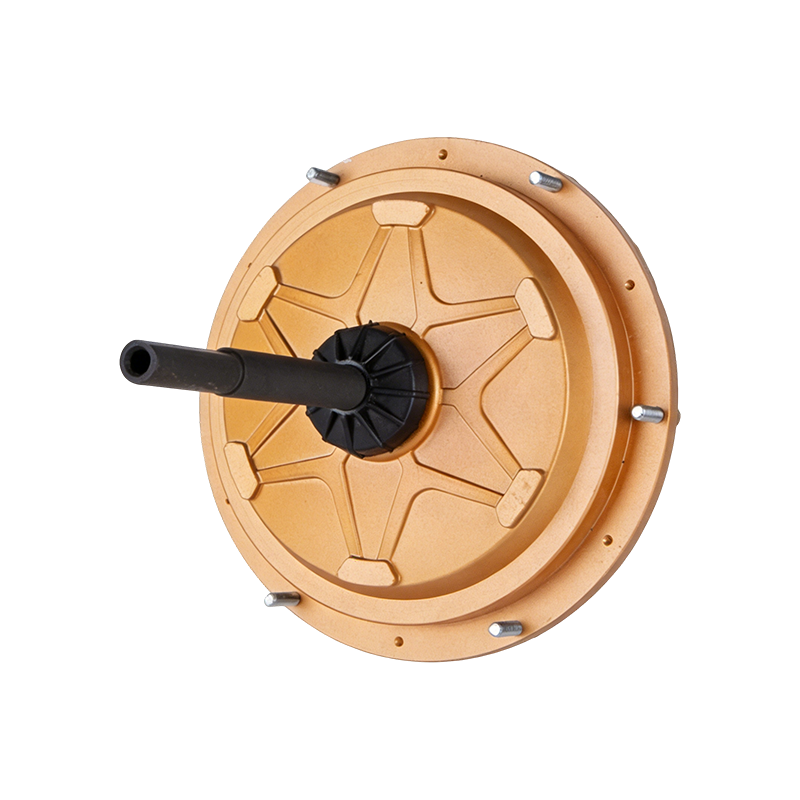 Motor Penyejuk Udara BLDC Luaran DC149 220V 600W Motor BLDC 220 V 600 W pemutar luaran untuk penyejuk udara, menawarkan pemasangan kipas terus, perlindungan IP55 dan reka bentuk bebas penyelenggaraan yang sesuai dengan tugas penyejukan industri. Lihat Produk → Motor penyejuk udara BLDC luaran 600 W. Untuk sistem pengudaraan yang lebih besar, motor kipas EC mungkin lebih sesuai; yang
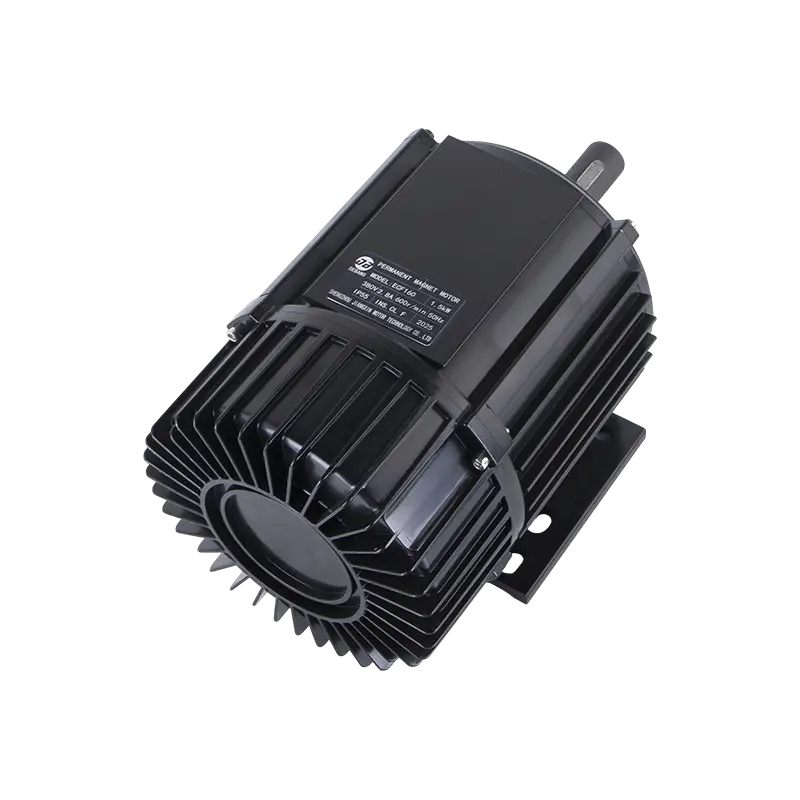 Motor Kipas EC ECF160 380V 1500W Motor kipas EC berkecekapan tinggi untuk penyejuk udara penyejatan, dengan output 380 V 1500 W, perlindungan IP55 dan operasi hingar rendah yang sesuai untuk sistem pengudaraan yang lebih besar. Lihat Produk → Motor kipas EC 1,500 W adalah satu contoh. The halaman aplikasi peminat industri menunjukkan bagaimana keluarga motor ini memetakan kepada beban kipas. Gunakan pengiraan EMF belakang untuk menyemak margin kawalan kelajuan rendah, bukan sahaja kuasa undian.
Contoh Bekerja dan Pemeriksaan Kewarasan Akhir
Contoh 1 — Penukaran Kv. Kv = 100 rpm/V, n = 3,000 rpm. Ke = 9.549 / 100 = 0.0955 V/(rad/s). ω m = 314.16 rad/s. E = 30.0 V pada asas yang sama seperti Kv. Jika Kv adalah baris ke baris, hasilnya adalah baris ke baris.
Contoh 2 — lembaran data Ke. Ke = 0.12 V/(rad/s) puncak baris ke baris, n = 3,000 rpm. E LL, puncak = 0.12 × 314.16 = 37.7 V. Dengan bas 48 V, margin ideal adalah kira-kira 10.3 V sebelum rintangan dan penyongsang jatuh.
Contoh 3 — kaitan fluks. p = 4, λ m = 0.05 Wb-putaran, n = 1,500 rpm. E fasa, puncak = 31.4 V, E fasa,rms = 22.2 V, dan E LL,rms = 38.5 V untuk mesin sinusoidal.
Sebelum menerima keputusan, jalankan senarai semak ini:
- Tulis sama ada voltan adalah fasa atau talian ke talian.
- Tulis sama ada nilai itu adalah puncak, puncak ke puncak atau RMS.
- Tukar kelajuan kepada rad/s mekanikal, bukan rad/s elektrik.
- Tukar Ke kepada V/(rad/s) dan kekalkan asas yang sama.
- Semak keputusan terhadap ukuran tanpa beban berkelajuan rendah.
- Biarkan margin voltan untuk rintangan, kearuhan, diod, dan kelewatan kawalan.
Pengukuran akhir itu adalah langkah yang paling berharga. EMF kembali yang dikira hanya sebaik takrifan unitnya; bentuk gelombang yang diukur pada kelajuan yang diketahui mendedahkan ralat fasa, polariti dan bentuk gelombang serta-merta.
Berkaitan Produk
 Sedia Untuk Sesuaikan
Produk Motor Anda?
Kami adalah pengeluar motor profesional, memberikan kuasa yang berkuasa, stabil dan cekap teras untuk semua industri melalui ketukangan ketepatan dan inovasi.
Hubungi Kami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Alamat Syarikat
Hak Cipta © by Shengzhou Jiangxin Motor Technology Co., Ltd. Hak Cipta Terpelihara.
Pengeluar Motor Kipas Industri Borong